Bagaimana model bahasa-visual melatih robot untuk memprediksi niat manusia di lingkungan yang realistis
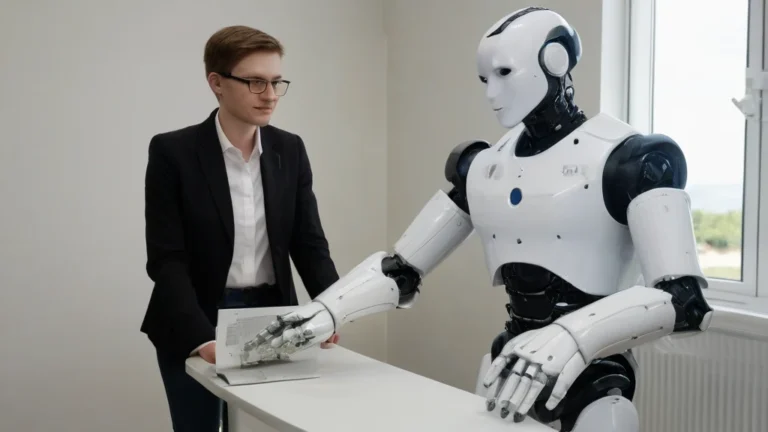
Metode HINT-Plan yang baru memungkinkan robot dalam lingkungan realistis untuk memprediksi niat manusia berdasarkan gambar dari sudut pandang orang ketiga. Dalam simulasi fotorealistik, metode ini mencapai efektivitas 69,71%.