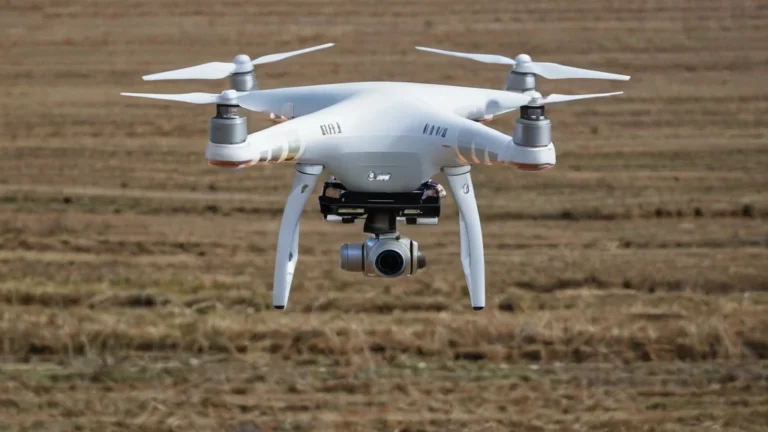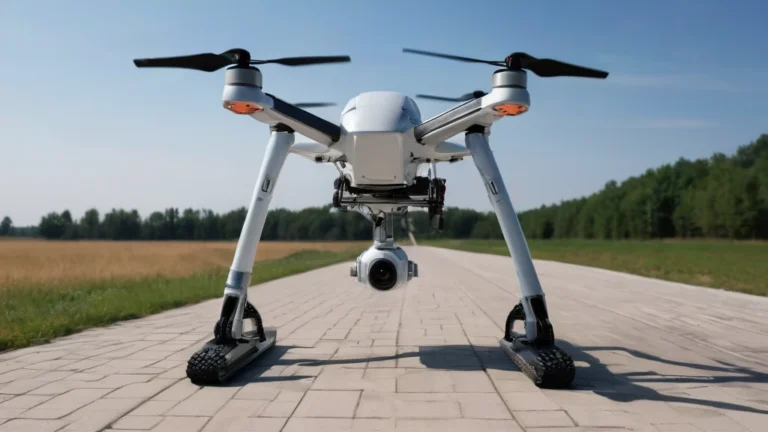
Fuzja danych drona i pojazdu lądowego poprawia ciągłość śledzenia autonomicznych samochodów
Badanie przeprowadzone w symulacji wykazało, że połączenie danych z drona (UAV) i pojazdu lądowego (UGV) znacznie poprawia ciągłość śledzenia małych autonomicznych samochodów.