

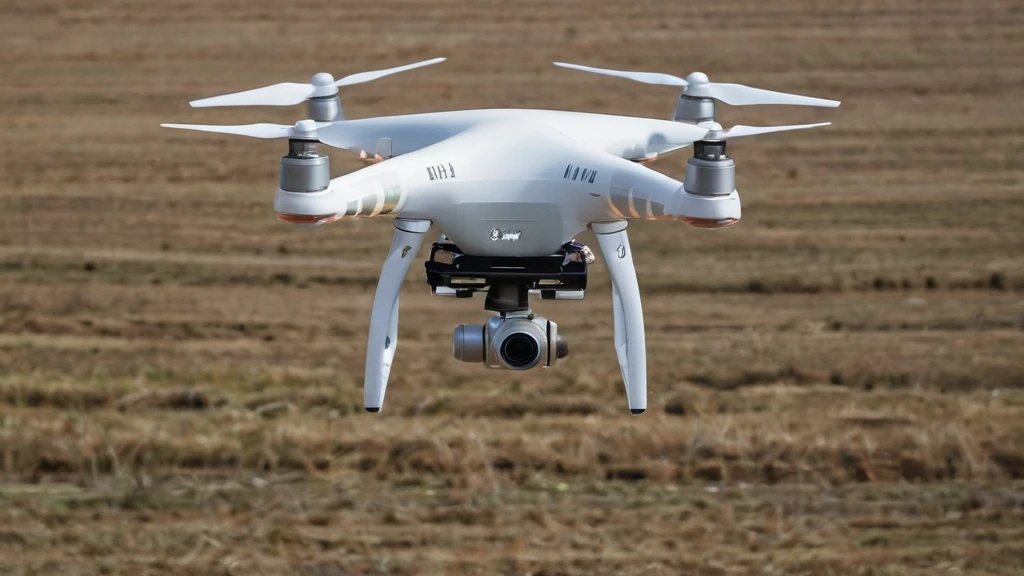
مشكلة التأخيرات في النماذج التي تدعم الطائرات بدون طيار ذاتية التحكم.
أظهرت دراسة أجراها فريق بحثي بمشاركة مؤلفين من مؤسسات مختلفة أن دمج النماذج المرئية واللغوية (VLMs) في التنقل بالطائرات بدون طيار ذاتية التحكم، على الرغم من أنه يتيح الاستدلال الدلالي المتقدم، إلا أنه يحمل مخاطر كبيرة لعدم استقرار التحكم في الطيران. تبين أن المشكلة الرئيسية هي تأخيرات الاستدلال - الوقت اللازم لمعالجة البيانات المرئية وإنشاء استجابة لغوية. يمكن لهذه التأخيرات، خاصة عندما تكون غير متوقعة، أن تعطل التزامن بين نظام اتخاذ القرار والتحكم في حركة الطائرة بدون طيار، مما يؤدي إلى مسار طيران غير مستقر.
أجرى الباحثون اختبارات على منصتين مختلفتين للأجهزة: محطة عمل عالية الأداء وجهاز كمبيوتر محمول مع رسومات محدودة. سمح هذا النهج بتقييم تأثير القدرة الحسابية على أداء النموذج في الظروف الواقعية، حيث قد تكون الأجهزة محدودة. وأظهرت النتائج أن حتى التأخيرات الصغيرة يمكن أن يكون لها تأثير كبير على قرارات التحكم، خاصة عندما يعمل النظام في بيئات ذات هيكل متغير أو بمستوى عالٍ من الضوضاء.
ظاهرة الثنائية: من الأخطاء التفسيرية إلى التصحيح المفرط للمسار.
أظهرت الدراسة فرقًا كبيرًا في سلوك النماذج ذات الأحجام المختلفة. كانت النماذج ذات القدرة الحسابية المنخفضة، على الرغم من أنها أسرع، عرضة للأخطاء التفسيرية الهيكلية - مثل تحديد العوائق بشكل غير صحيح أو عدم التعرف على التغييرات في البيئة. أدت هذه الأخطاء إلى قرارات غير قياسية يمكن أن تعطل الحالة الحتمية لنظام التحكم، مما تسبب بدوره في عدم استقرار الطيران. وعلى النقيض من ذلك، أظهرت النماذج ذات القدرة الحسابية العالية، على الرغم من أنها أكثر دقة في الاستدلال، تأخيرات كبيرة في الاستدلال.
نتيجة لهذه التأخيرات، تلقى نظام اتخاذ القرار معلومات متأخرة، مما أدى إلى تصحيح مفرط لمسار الطيران. استجابت الطائرات بدون طيار للبيانات التي لم تعد حديثة، مما تسبب في ارتعاش وعدم استقرار الحركة. وخلص الباحثون إلى أن هذا التأثير كان أكثر وضوحًا في البيئات الديناميكية، حيث تتطلب سرعة التغيير استجابة فورية من نظام اتخاذ القرار. ونتيجة لذلك، كانت النماذج الثقيلة أقل فائدة في الممارسة العملية على الرغم من دقتها الأكبر.
 صورة مكبرة.إغلاق التكبير.الصورة السابقة.
الحل الأمثل: بنية متوسطة القدرة الحسابية.
أظهرت نتائج الأبحاث أن الهندسة المعمارية ذات القدرة الحسابية المتوسطة توفر أفضل حل وسط بين دقة الاستدلال والاستقرار في الوقت الفعلي. ووجد الباحثون أن هذا النموذج قادر على استعادة التنقل بفعالية في البيئات المتدهورة - مثل الظروف التي تكون فيها الرؤية محدودة أو يتغير هيكل العوائق - دون المساس بالاستقرار في الوقت الفعلي. وهذا يعني أن النظام يمكنه الاستمرار في اتخاذ قرارات صحيحة، حتى عندما تكون الظروف صعبة، وفي نفس الوقت لا يقوم بإجراء تعديلات حركية غير مستقرة.
إن إيجاد هذا الحل الوسط له أهمية كبيرة لتطوير الطائرات بدون طيار المستقلة في التطبيقات الواقعية - من مراقبة الأراضي إلى الخدمات اللوجستية. في الممارسة العملية، يعني ذلك أنه ليس من الضروري استخدام أقوى النماذج لتحقيق جودة عالية في اتخاذ القرارات. يكفي وجود حل مناسب يعمل بكفاءة في ظل ظروف محدودة من حيث الأجهزة والمتطلبات الزمنية. وقد تم قبول الدراسة في مؤتمر أمريكا اللاتينية للروبوتات LARS 2026، مما يؤكد أهميتها للمجتمع العلمي.
أهمية وقيود البحث
تتمثل أهمية الدراسة في تصميم الأنظمة التي تدعم الطائرات بدون طيار المستقلة، وخاصة في سياق دمج النماذج اللغوية لاتخاذ قرارات مستقلة عن العوامل الفيزيائية. ويُظهر ذلك أنه لا يكفي مجرد زيادة القدرة الحسابية - بل من الضروري تحقيق التوازن بين السرعة والدقة. وهذا يؤدي إلى استنتاجات محددة: يجب على مصممي الأنظمة مراعاة تأخيرات الاستدلال في مرحلة اختيار النموذج والأجهزة.
في الوقت نفسه، للدراسة بعض القيود. فقد أجريت الاختبارات في ظروف خاضعة للرقابة، وقد تختلف النتائج في البيئات الواقعية التي تتميز بضوضاء كبيرة أو تغير في كمية الضوء أو وجود عوائق ديناميكية. بالإضافة إلى ذلك، لا تتضمن الدراسة تحليل تأثير النماذج على استهلاك الطاقة، وهو أمر مهم للمهام طويلة الأمد. لذلك، يجب اعتبار النتائج بمثابة نقطة انطلاق لمزيد من البحوث، وليس وصفة نهائية.
تحمل نتائج الدراسة آثارًا مهمة لتصميم الأنظمة المستقلة في مجالات أخرى، حيث يكون التزامن الزمني بين تحليل البيانات والعمل المادي أمرًا بالغ الأهمية. ومن الأمثلة على ذلك: الروبوتات الطبيةالتي يجب أن تستجيب للتغيرات في حالة المريض دون تأخير، أو المركبات ذاتية القيادة التي تعمل في المناطق الحضرية المزدحمة. تتطلب جميع هذه التطبيقات ليس فقط دقة القرارات، ولكن أيضًا تنفيذها بسرعة.
تُظهر الدراسة أنه لا يمكن أن يعتمد اختيار النموذج على أدائه في الاختبارات المعملية فحسب - بل من الضروري التحقق من أدائه في الظروف الواقعية، مع مراعاة القيود المفروضة على الأجهزة والمتطلبات الزمنية. ومن الجدير بالذكر أيضًا أن نموذج التنبؤ بمسار القيادة للمركبات ذاتية القيادة في المناطق الخاضعة للإنشاء يمكن أن يستخدم استراتيجية مماثلة لتحقيق حل وسط بين السرعة والدقة، مما يؤكد عالمية هذه المبادئ. لذلك، يجب أن تركز الدراسات المستقبلية على تحسين هندسة النماذج في سياق سيناريوهات الاستخدام المحددة، وليس فقط على توسيع نطاقها.