

Otonom dronları destekleyen modellerdeki gecikme sorunu
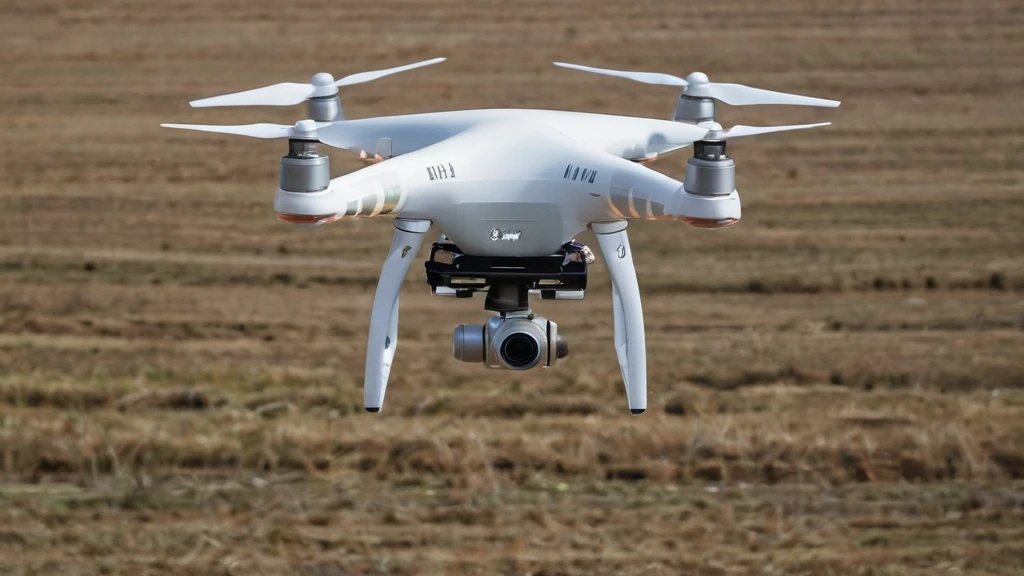
Farklı kurumlardan yazarların katılımıyla bir bilim ekibi tarafından yapılan araştırma, görsel-dil modellerinin (VLM'ler) otonom dronların navigasyonuna entegre edilmesinin gelişmiş semantik muhakemeye olanak sağlasa da, uçuş kontrolünün önemli ölçüde dengesizleşme riski taşıdığını göstermiştir. Ana sorun, görsel verilerin işlenmesi ve dilsel bir yanıt oluşturulması için gereken süre olan çıkarım gecikmeleriydi. Bu gecikmeler, özellikle öngörülemez olduğunda, karar verme sistemi ile dronun hareket kontrolü arasındaki senkronizasyonu bozabilir ve bu da dengesiz bir uçuş yörüngesine yol açar.
Araştırmacılar, iki farklı donanım platformu üzerinde testler yaptılar: yüksek performanslı bir iş istasyonu ve sınırlı grafik işlemcili bir dizüstü bilgisayar. Bu yaklaşım, donanımın sınırlı olabileceği gerçek dünya koşullarında hesaplama gücünün modelin performansı üzerindeki etkisini değerlendirmeyi mümkün kıldı. Sonuçlar, küçük gecikmelerin bile karar verme üzerinde önemli bir etkisi olabileceğini, özellikle sistem değişken bir yapıya sahip ortamlarda veya yüksek düzeyde gürültü olduğunda gösterdi.
Dikotomik fenomen: yorum hatalarından aşırı yörünge düzeltmesine
Araştırma, farklı boyutlardaki modellerin davranışında önemli bir fark olduğunu ortaya koydu. Düşük hesaplama gücüne sahip modeller daha hızlı olsa da yapısal yorum hatalarına yatkındı; örneğin engelleri yanlış tanımlıyor veya çevredeki değişiklikleri algılayamıyordu. Bu tür hatalar, kontrol makinesinin deterministik durumunu bozabilecek ve bu da uçuşta dengesizliğe neden olabilecek alışılmadık kararlara yol açtı. Buna karşılık, yüksek hesaplama gücüne sahip modeller daha doğru muhakeme yapsa da önemli çıkarım gecikmeleri gösterdi.
Bu gecikmelerin bir sonucu olarak karar verme sistemi gecikmeli bilgi alıyordu ve bu da aşırı yörünge düzeltmelerine yol açıyordu. Dronlar, artık güncel olmayan verilere tepki veriyordu; bu da titremelere ve hareket dengesizliğine neden oluyordu. Araştırmacılar, bu etkinin özellikle dinamik ortamlarda, değişikliklerin hızının karar verme sisteminden anında yanıt gerektirdiği durumlarda daha belirgin olduğunu tespit etti. Sonuç olarak, daha yüksek doğruluğa sahip olsalar da ağır modeller pratikte daha az kullanışlıydı.
 Büyütülmüş resim.Yakınlaştırmayı kapat.Önceki resim.
Optimal bir denge: orta düzeyde işlem gücüne sahip mimari.
Araştırma sonuçları, orta düzeyde işlem gücüne sahip bir mimarinin, muhakeme doğruluğu ile gerçek zamanlı kararlılık arasında en iyi dengeyi sağladığını göstermiştir. Araştırmacılar, bu tür bir modelin, sınırlı görüş veya değişen engel yapısı gibi bozulmuş ortamlarda navigasyonu etkili bir şekilde yeniden sağlamada başarılı olduğunu ve bunun gerçek zamanlı kararlılığı bozmadığını belirlediler. Bu, sistemin zorlu koşullar altında bile doğru kararlar almaya devam edebileceği ve aynı zamanda dengesiz hareket düzeltmeleri yapmayacağı anlamına gelir.
Bu dengeyi bulmak, otonom dronların gerçek dünya uygulamalarında geliştirilmesi için önemlidir - arazi izlemeden lojistiğe kadar. Pratikte bu, yüksek karar kalitesine ulaşmak için mutlaka en güçlü modellerin kullanılmaması gerektiği anlamına gelir. Sadece sınırlı donanım ve zaman gereksinimleri altında etkili bir şekilde çalışan uygun bir çözüm yeterlidir. Çalışma, Latin Amerika Robotik Sempozyumu LARS 2026'da kabul edildi ve bu da bilimsel topluluk için önemini doğruluyor.
Araştırmanın önemi ve sınırlamaları
Çalışma, özellikle fiziksel olmayan faktörlerden bağımsız karar alma süreçlerine dil modellerinin entegrasyonu bağlamında, otonom dronları destekleyen sistemlerin tasarımı için önemlidir. Sadece işlem gücünü artırmanın yeterli olmadığını, hız ve doğruluk arasında bir dengenin kritik olduğunu gösteriyor. Bu, belirli sonuçlara yol açar: sistem tasarımcıları, model ve donanım seçimi aşamasında çıkarım gecikmelerini dikkate almalıdır.
Aynı zamanda çalışmanın bazı sınırlamaları vardır. Testler kontrollü koşullarda yapıldı ve sonuçlar yüksek gürültü, değişen ışık miktarı veya dinamik engeller içeren gerçek dünya ortamlarında farklılık gösterebilir. Ayrıca çalışma, modellerin enerji tüketimi üzerindeki etkisinin analizini içermemektedir; bu da uzun süreli görevler için önemlidir. Bu nedenle sonuçlar nihai bir reçete olarak değil, daha fazla araştırmanın başlangıç noktası olarak değerlendirilmelidir.
Çalışmanın bulguları, veri analizi ile fiziksel eylem arasındaki zaman senkronizasyonunun kritik olduğu diğer alanlardaki otonom sistemlerin tasarımında önemli etkilere sahiptir. Örneğin, hasta durumundaki değişikliklere gecikme olmaksızın yanıt vermesi gereken tıbbi robotlar, veya yoğun kentsel alanlarda çalışan otonom taşıma araçları olabilir. Tüm bu uygulamalar sadece doğru kararlar değil, aynı zamanda hızlı bir şekilde uygulanmasını da gerektirir.
Çalışma, model seçiminin yalnızca laboratuvar testlerindeki performansına dayanmaması gerektiğini gösteriyor; donanım sınırlamaları ve zaman gereksinimleri dikkate alınarak gerçek dünya koşullarında çalışmasının kontrol edilmesi önemlidir. Ayrıca, otonom araçlar için inşaat alanlarında yol tahmin modeli oluştururken benzer bir hız ve doğruluk dengesi stratejisinin kullanılabileceği belirtilmelidir; bu da bu ilkelerin evrenselliğini doğrular. Bu nedenle, gelecekteki araştırmalar model mimarilerinin ölçeklendirilmesine odaklanmak yerine belirli kullanım senaryolarının bağlamında optimize edilmesine odaklanmalıdır.