Problem zadań o niskiej przewidywalności w robotyce
W uczeniu się z wzmacnianiem dla robotów nóżkowych istnieje seria zadań, które nie osiągają konwergencji - mimo długiego treningu. Przyczyną jest często wczesne kończenie trajektorii eksploracji: większość prób kończy się przed uzyskaniem użytecznego sygnału gradientowego. Takie zadania, nazywane „narrow-viability”, są szczególnie trudne do opanowania przez standardowe algorytmy. Badacze zidentyfikowali, że problem nie leży w braku nagrody, ale w ograniczeniach fizycznych i dynamicznych układu, które uniemożliwiają długie eksploracje.
W szczególności zadania typu „przejście od chodzenia na czterech nogach do stanu stojącego na dłoniach” są przykładem takich zadań. W tych przypadkach nawet najbardziej zaawansowane modele nie mogą się nauczyć, ponieważ większość prób kończy się upadkiem lub przekroczeniem granic stabilności przed uzyskaniem jakiegokolwiek sygnału uczenia.
Dynamiczny kurs aktuatorów jako rozwiązanie
Nowe podejście, nazywane „Actuator Dynamics Curriculum”, polega na stopniowym zmniejszaniu sztywności stawu w trakcie treningu. Początkowo ustawia się wysoką sztywność - co powoduje wyższą częstotliwość naturalną sprzężenia zwrotnego pod krytycznym tłumieniem - co zwiększa obszar przewidywalności zadania w procesie decyzyjnym Markowa. W miarę jak epizody stają się dłuższe, sztywność jest stopniowo zmniejszana do wartości systemowo identyfikowanej.
Badacze wykorzystali układ karuzeli (cart-pole) jako reprezentatywny przykład i pokazali, że taka strategia powiększa „kernel monotonizacji” - czyli część przestrzeni stanów, z której zadanie jest możliwe do wykonania. To pozwala na dłuższe eksploracje bez wczesnego kończenia trajektorii.
 Powiększony obrazZamknij powiększeniePoprzedni obraz
Weryfikacja na robotach Boston Dynamics Spot
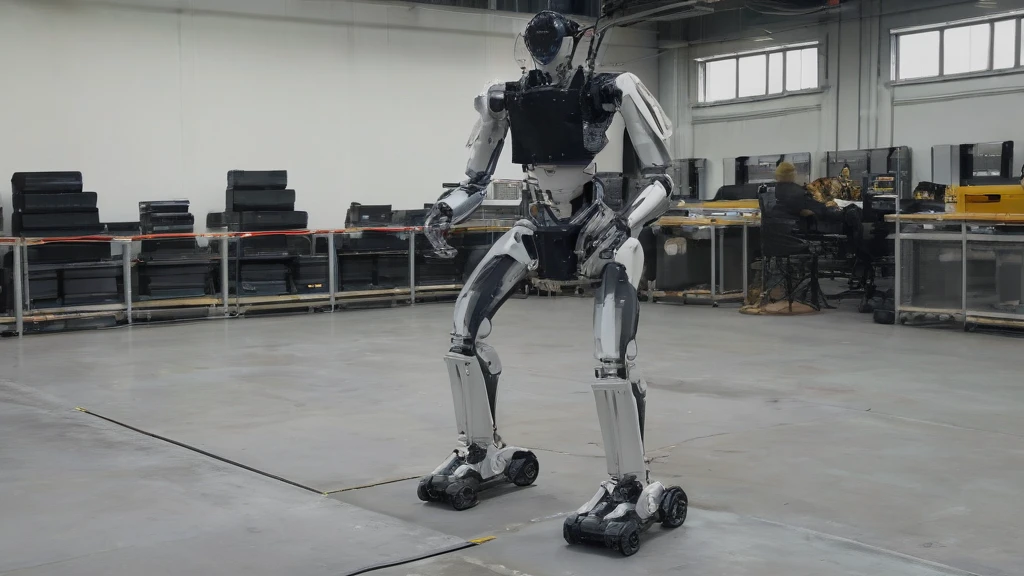
Metoda została zastosowana do trudnego zadania przejścia od chodzenia na czterech nogach do stanu stojącego na dłoniach na robocie Boston Dynamics Spot. W warunkach standardowego treningu z ustaloną sztywnością, model osiągał maksimum w niewielkim stopniu i nigdy nie kończył przejścia. Z wykorzystaniem dynamicznego kursu aktuatorów, model został przeszkolony i wykazał zdolność do wykonania przejścia w symulacji na dziesięciu różnych zestawach losowych.
Wynik ten potwierdza, że program uczenia się z wzmacnianiem z dynamicznym kursem aktuatorów może rozwiązać problemy, które wcześniej były nie do pokonania. Przejście zostało również przetransferowane na sprzęt - co wskazuje na jego realistyczne zastosowanie.
Znaczenie i ograniczenia metody
Nowe podejście otwiera nowe możliwości dla robotyki nóżkowej, szczególnie w przypadku zadań o wysokim stopniu trudności i ograniczonej przewidywalności. Pokazuje, że dynamika aktuatorów może być użyta jako os nowego typu kursumu - nie tylko jako parametr do optymalizacji, ale jako narzędzie do kształtowania przestrzeni eksploracji.
Jednocześnie metoda ma ograniczenia: działa najlepiej w przypadku zadań, gdzie problemem jest wczesne kończenie trajektorii, a nie brak nagrody. Nie jest to uniwersalna metoda dla wszystkich zadań uczenia się z wzmacnianiem. Ponadto jej skuteczność zależy od dokładnej identyfikacji parametrów dynamiki systemu.
Znaczenie tej metody wykracza poza pojedyncze zadania - otwiera nowe możliwości w projektowaniu systemów uczenia się dla robotów, które muszą radzić sobie z dynamicznymi i nieprzewidywalnymi warunkami środowiska. Dzięki stopniowemu dostosowywaniu dynamiki aktuatorów, roboty mogą dłużej eksplorować przestrzeń stanów, co prowadzi do lepszej integracji sygnałów uczenia się i większej stabilności w trakcie treningu. To szczególnie istotne w zastosowaniach realnych, gdzie nie da się symulować wszystkich warunków ekstremalnych. Jednak metoda ma swoje granice: działa najskuteczniej tam, gdzie problemem jest ograniczona przewidywalność trajektorii, a nie brak nagrody lub zbyt niska czułość modelu na sygnał.
Dlatego jej zastosowanie powinno być dopasowane do konkretnych warunków zadania i wymaga precyzyjnej identyfikacji parametrów dynamiki systemu. W przyszłości możliwe będzie rozszerzenie tej koncepcji na inne typy robotów, np. humanoidów lub robotów mobilnych z wieloma stopniami swobody, co może prowadzić do bardziej elastycznych i niezawodnych systemów autonomicznych. W kontekście globalnej robotyki, takie podejścia mogą przyczynić się do realizacji zaawansowanych misji eksploracyjnych,
Warto podkreślić, że metoda dynamicznego kursu aktuatorów nie jest rozwiązaniem dla wszystkich problemów w robotyce autonomicznej. Jej skuteczność jest ograniczona do zadań, gdzie głównym przeszkodą jest wczesne kończenie trajektorii eksploracji, a nie brak nagrody lub niska czułość modelu na sygnał uczenia się. W praktyce oznacza to, że ta technika najlepiej sprawdza się w przypadku zadań o wysokiej trudności i ograniczonej przewidywalności, takich jak przejścia między stanami ruchu a stojącymi, które wymagają długiej eksploracji bez utraty stabilności.