Il problema dei compiti a bassa prevedibilità nella robotica
Nell'apprendimento per rinforzo per i robot quadrupedi esiste una serie di compiti che non raggiungono la convergenza - nonostante un lungo addestramento. La causa è spesso la terminazione precoce delle traiettorie di esplorazione: la maggior parte dei tentativi termina prima di ottenere un utile segnale di gradiente. Tali compiti, chiamati "narrow-viability", sono particolarmente difficili da gestire con gli algoritmi standard. I ricercatori hanno identificato che il problema non risiede nella mancanza di ricompensa, ma nelle limitazioni fisiche e dinamiche del sistema, che impediscono lunghe esplorazioni.
In particolare, i compiti come "il passaggio dalla camminata a quattro zampe alla posizione eretta sulle mani" sono un esempio di tali compiti. In questi casi, anche i modelli più avanzati non riescono ad apprendere, poiché la maggior parte dei tentativi termina con una caduta o il superamento dei limiti di stabilità prima di ottenere qualsiasi segnale di apprendimento.
Un curriculum dinamico degli attuatori come soluzione
Il nuovo approccio, chiamato "Actuator Dynamics Curriculum", consiste nel ridurre gradualmente la rigidità dell'articolazione durante l'addestramento. Inizialmente viene impostata un'elevata rigidità - il che determina una maggiore frequenza naturale del feedback al di sotto dello smorzamento critico - aumentando così l'area di prevedibilità del compito nel processo decisionale markoviano. Man mano che gli episodi diventano più lunghi, la rigidità viene gradualmente ridotta a un valore identificato dal sistema.
I ricercatori hanno utilizzato un sistema carosello (cart-pole) come esempio rappresentativo e hanno dimostrato che tale strategia aumenta il "kernel di monotonia" - ovvero la parte dello spazio degli stati da cui il compito può essere eseguito. Ciò consente esplorazioni più lunghe senza una terminazione precoce delle traiettorie.
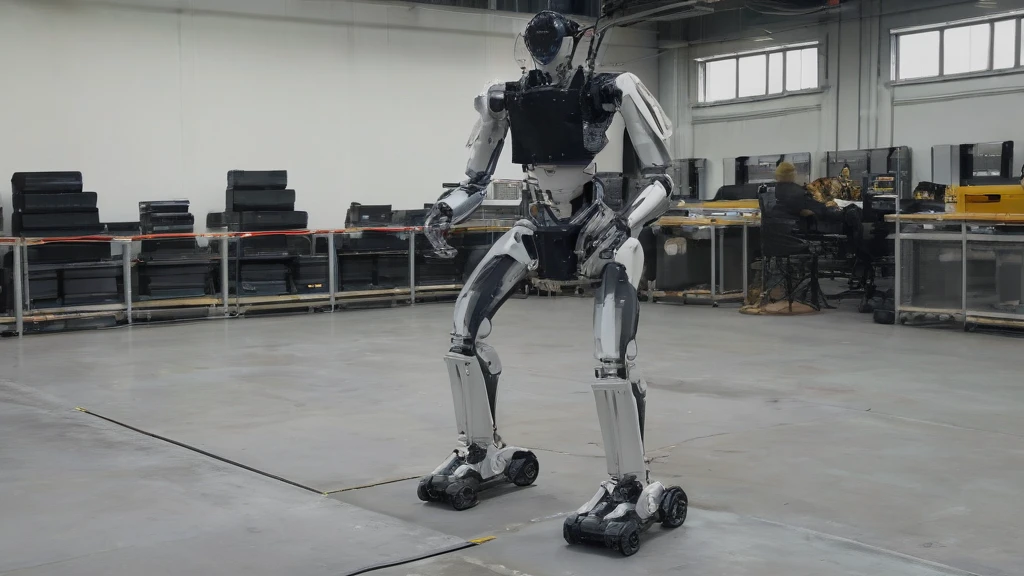 Immagine ingranditaChiudi l'ingrandimentoImmagine precedente
Verifica sui robot Boston Dynamics Spot
Il metodo è stato applicato al difficile compito del passaggio dalla camminata a quattro zampe alla posizione eretta sulle mani su un robot Boston Dynamics Spot. In condizioni di addestramento standard con rigidità fissa, il modello raggiungeva solo in minima parte e non completava mai la transizione. Utilizzando il curriculum dinamico degli attuatori, il modello è stato addestrato e ha dimostrato la capacità di eseguire la transizione in simulazione su dieci diversi set casuali.
Questo risultato conferma che un programma di apprendimento per rinforzo con un curriculum dinamico degli attuatori può risolvere problemi che in precedenza erano insormontabili. La transizione è stata inoltre trasferita sull'hardware, il che indica la sua applicazione realistica.
Significato e limiti del metodo
Il nuovo approccio apre nuove possibilità per la robotica a gambe, soprattutto nel caso di compiti ad alto grado di difficoltà e prevedibilità limitata. Dimostra che la dinamica degli attuatori può essere utilizzata come asse di un nuovo tipo di curriculum - non solo come parametro da ottimizzare, ma come strumento per modellare lo spazio di esplorazione.
Allo stesso tempo, il metodo ha dei limiti: funziona meglio per i compiti in cui il problema è la conclusione precoce della traiettoria, e non la mancanza di ricompensa. Non si tratta di un metodo universale per tutti i compiti di apprendimento per rinforzo. Inoltre, la sua efficacia dipende dall'identificazione accurata dei parametri dinamici del sistema.
Il significato di questo metodo va oltre i singoli compiti: apre nuove possibilità nella progettazione di sistemi di apprendimento per robot che devono affrontare condizioni ambientali dinamiche e imprevedibili. Grazie alla regolazione graduale della dinamica degli attuatori, i robot possono esplorare più a lungo lo spazio degli stati, il che porta a una migliore integrazione dei segnali di apprendimento e a una maggiore stabilità durante l'addestramento. Questo è particolarmente importante nelle applicazioni reali, dove non è possibile simulare tutte le condizioni estreme. Tuttavia, il metodo ha i suoi limiti: funziona meglio quando il problema è la prevedibilità limitata della traiettoria, e non la mancanza di ricompensa o la bassa sensibilità del modello al segnale.
Pertanto, la sua applicazione dovrebbe essere adattata alle specifiche condizioni del compito e richiede un'identificazione precisa dei parametri dinamici del sistema. In futuro, sarà possibile estendere questo concetto ad altri tipi di robot, come gli umanoidi o quelli con molti gradi di libertà, il che potrebbe portare a sistemi autonomi più flessibili e affidabili. Nel contesto della robotica globale, tali approcci possono contribuire alla realizzazione di missioni esplorative avanzate. robot mobili Vale la pena sottolineare che il metodo del curriculum dinamico degli attuatori non è una soluzione per tutti i problemi nella robotica autonoma. La sua efficacia è limitata ai compiti in cui l'ostacolo principale è la conclusione precoce della traiettoria di esplorazione, e non la mancanza di ricompensa o la bassa sensibilità del modello al segnale di apprendimento. In pratica, ciò significa che questa tecnica funziona meglio per i compiti ad alto grado di difficoltà e prevedibilità limitata, come le transizioni tra stati di movimento e stazionari, che richiedono una lunga esplorazione senza perdita di stabilità.
Curriculum della dinamica degli attuatori per compiti a bassa capacità in robot a gambe