Das Problem von Aufgaben mit geringer Vorhersagbarkeit in der Robotik
Beim Reinforcement Learning für Vierbeinroboter gibt es eine Reihe von Aufgaben, die keine Konvergenz erreichen - trotz langer Trainingszeiten. Der Grund ist oft ein früher Abbruch der Explorationsbahn: Die meisten Versuche enden, bevor ein nützliches Gradientensignal erhalten wird. Solche Aufgaben, sogenannte „narrow-viability“-Aufgaben, sind besonders schwer mit Standardalgorithmen zu bewältigen. Forscher haben festgestellt, dass das Problem nicht in einem Mangel an Belohnung liegt, sondern in den physikalischen und dynamischen Beschränkungen des Systems, die lange Erkundungen verhindern.
Insbesondere Aufgaben vom Typ „Übergang vom Gehen auf vier Beinen zu einem Stand auf den Händen“ sind ein Beispiel für solche Aufgaben. In diesen Fällen können selbst die fortschrittlichsten Modelle nicht lernen, da die meisten Versuche mit einem Sturz oder dem Überschreiten der Stabilitätsgrenzen enden, bevor überhaupt ein Lernsignal empfangen wird.
Dynamischer Aktuatorkurs als Lösung
Der neue Ansatz, genannt „Actuator Dynamics Curriculum“, besteht darin, die Gelenksteifigkeit während des Trainings schrittweise zu verringern. Zunächst wird eine hohe Steifigkeit eingestellt - was zu einer höheren Eigenfrequenz der Rückkopplung unterhalb der kritischen Dämpfung führt - was den Bereich der Vorhersagbarkeit der Aufgabe im Markov-Entscheidungsprozess erhöht. Wenn die Episoden länger werden, wird die Steifigkeit schrittweise auf einen systemidentifizierten Wert reduziert.
Die Forscher verwendeten ein Karussellsystem (Cart-Pole) als repräsentatives Beispiel und zeigten, dass eine solche Strategie den „Kernel der Monotonisierung“ vergrößert - d. h. den Teil des Zustandsraums, in dem die Aufgabe ausführbar ist. Dies ermöglicht längere Erkundungen ohne vorzeitiges Beenden der Trajektorie.
 Vergrößertes Bild.Vergrößerung schließen.Vorheriges Bild.
Verifizierung an Boston Dynamics Spot-Robotern
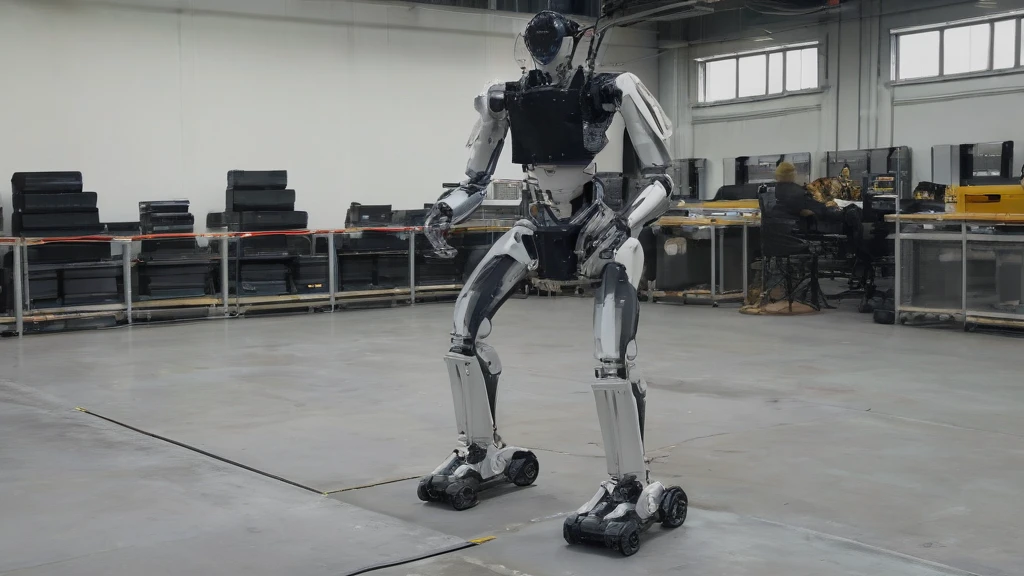
Die Methode wurde auf die schwierige Aufgabe des Übergangs vom Gehen auf vier Beinen zu einem Stand auf den Händen an einem Boston Dynamics Spot-Roboter angewendet. Unter Standardtrainingsbedingungen mit fester Steifigkeit erreichte das Modell nur geringe Fortschritte und schloss den Übergang nie ab. Mit dem dynamischen Aktuatorkurs wurde das Modell trainiert und zeigte die Fähigkeit, den Übergang in einer Simulation auf zehn verschiedenen zufälligen Datensätzen durchzuführen.
Dieses Ergebnis bestätigt, dass ein Lernprogramm mit Verstärkung und einem dynamischen Aktuatorkurs Probleme lösen kann, die zuvor unüberwindbar waren. Die Übertragung auf Hardware zeigt seine realistische Anwendbarkeit.
Bedeutung und Einschränkungen der Methode
Der neue Ansatz eröffnet neue Möglichkeiten für die Robotik mit Beinen, insbesondere bei Aufgaben mit hohem Schwierigkeitsgrad und begrenzter Vorhersagbarkeit. Er zeigt, dass die Dynamik der Aktuatoren als eine Art neuer Kurs verwendet werden kann - nicht nur als Parameter zur Optimierung, sondern auch als Werkzeug zur Gestaltung des Explorationsraums.
Gleichzeitig hat die Methode Einschränkungen: Sie funktioniert am besten bei Aufgaben, bei denen das Problem darin besteht, dass die Trajektorie frühzeitig endet, und nicht darin, dass es an einer Belohnung mangelt. Es ist keine universelle Methode für alle Verstärkungslernaufgaben. Darüber hinaus hängt ihre Wirksamkeit von der genauen Identifizierung der Parameter der Systemdynamik ab.
Die Bedeutung dieser Methode geht über einzelne Aufgaben hinaus - sie eröffnet neue Möglichkeiten beim Entwurf von Lernsystemen für Roboter, die mit dynamischen und unvorhersehbaren Umweltbedingungen umgehen müssen. Durch die schrittweise Anpassung der Aktuatordynamik können Roboter den Zustandsraum länger erkunden, was zu einer besseren Integration der Lernsignale und einer größeren Stabilität während des Trainings führt. Dies ist besonders wichtig in realen Anwendungen, bei denen nicht alle extremen Bedingungen simuliert werden können. Die Methode hat jedoch ihre Grenzen: Sie funktioniert am besten dort, wo das Problem eine begrenzte Vorhersagbarkeit der Trajektorie ist und nicht ein Mangel an Belohnung oder eine zu geringe Empfindlichkeit des Modells auf das Lernsignal.
Daher sollte ihre Anwendung an die spezifischen Bedingungen der Aufgabe angepasst werden und erfordert eine präzise Identifizierung der Parameter der Systemdynamik. In Zukunft wird es möglich sein, dieses Konzept auf andere Arten von Robotern auszudehnen, z. B. humanoide Roboter oder Roboter mit mehreren Freiheitsgraden, was zu flexibleren und zuverlässigeren autonomen Systemen führen kann. Im Kontext der globalen Robotik können solche Ansätze dazu beitragen, anspruchsvolle Explorationsmissionen durchzuführen. mobilen Robotern Es ist wichtig zu betonen, dass die Methode des dynamischen Aktuatorkurses keine Lösung für alle Probleme in der autonomen Robotik ist. Ihre Wirksamkeit ist auf Aufgaben beschränkt, bei denen das Hauptproblem darin besteht, dass die Explorationstrajektorie frühzeitig endet und nicht darin, dass es an einer Belohnung oder einer geringen Empfindlichkeit des Modells auf das Lernsignal mangelt. In der Praxis bedeutet dies, dass sich diese Technik am besten für Aufgaben mit hohem Schwierigkeitsgrad und begrenzter Vorhersagbarkeit eignet, wie z. B. Übergänge zwischen Bewegungs- und Standzuständen, die eine lange Exploration ohne Verlust der Stabilität erfordern.
Actuator Dynamics Curricula for Narrow-Viability Tasks in Legged Robot Learning