खुले प्लेटफ़ॉर्म बुद्धिमान स्वचालन की नींव के रूप में।
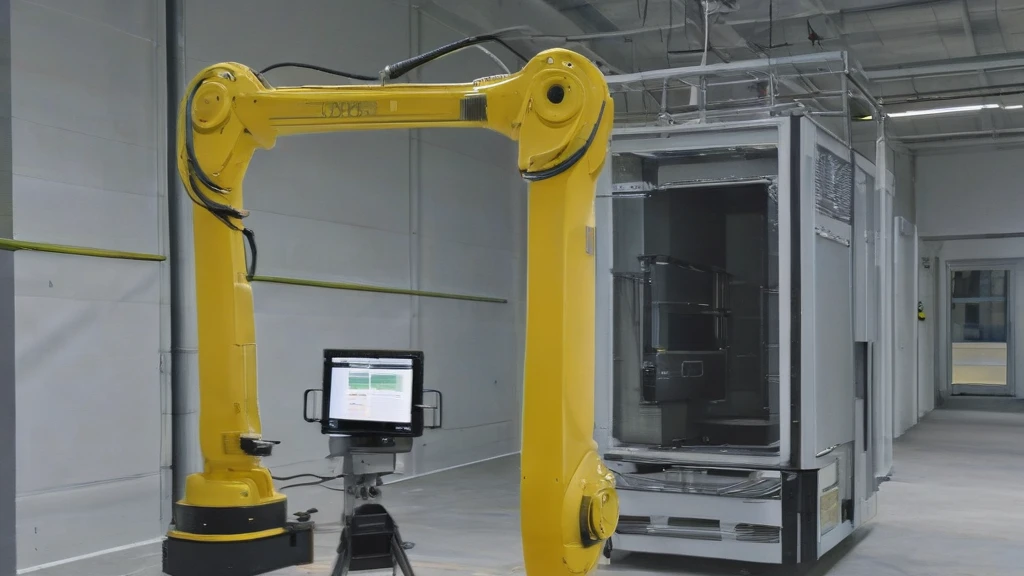
FANUC न केवल फिजिकल एआई के विकास की घोषणा करता है - बल्कि यह विशिष्ट प्रौद्योगिकियां भी पेश करता है जो इसे संभव बनाती हैं। कुंजी वास्तुकला को खोलना है। औद्योगिक रोबोट. ROS 2, पायथन और स्ट्रीम मोशन फ़ंक्शन का समर्थन करके, कंपनी एक ऐसा वातावरण बना रही है जिसमें प्रोग्रामर हार्डवेयर सीमाओं के बिना आधुनिक एआई टूल को एकीकृत कर सकते हैं। यह न केवल उपकरणों की उपलब्धता के बारे में है - बल्कि उन प्रणालियों को बनाने की क्षमता के बारे में है जो गतिशील उत्पादन स्थितियों में सीखते, अनुकूलित और कार्य करती हैं।
NVIDIA और Google के साथ सहयोग दर्शाता है कि FANUC अकेले काम नहीं करता है। वास्तविक समय सिमुलेशन, समानता द्वारा सीखने और जनरेटिव भाषा मॉडल के माध्यम से, कंपनी एक ऐसा पारिस्थितिकी तंत्र बना रही है जिसमें रोबोट प्राकृतिक भाषा में आदेशों को समझ सकते हैं, उत्पादन लाइन में परिवर्तनों का अनुमान लगा सकते हैं और ऑपरेटर के हस्तक्षेप के बिना प्रतिक्रिया कर सकते हैं। यह न केवल तेजी से प्रोग्रामिंग के बारे में है - बल्कि स्वचालन के लिए पूरी तरह से नए दृष्टिकोण के बारे में है।
रोबोट वास्तविक समय में सीखते हैं - चलती भागों को ट्रैक करने से लेकर दो भुजाओं के साथ सहयोग तक।
फिजिकल एआई के सबसे विशिष्ट उदाहरणों में से एक रोबोटों की तीन आयामों में चलने वाली वस्तुओं को ट्रैक करने की क्षमता है। FANUC दिखाता है कि कैसे एक रोबोट उनकी सटीक स्थिति स्थापित किए बिना चलती भागों पर शिकंजे कस सकता है - केवल 1-मिलीसेकंड का विलंब और वास्तविक समय नियंत्रण पर्याप्त है। यह असेंबली लाइनों के डिजाइन को बदल देता है, जहां पहले विशेष होल्डर्स या स्टेबलाइजर्स की आवश्यकता होती थी।
एक अन्य उदाहरण दो रोबोट भुजाओं का लचीले केबलों को स्थापित करते समय सहयोग है। एक भाषा-दृश्य मॉडल (VLA) का उपयोग करके, रोबोट मानव आंदोलनों की नकल कर सकते हैं - जैसे कि शर्ट को मोड़ना या जटिल तीन आयामी पथ के माध्यम से केबल चलाना। सिस्टम केबल तनाव का पता लगाता है और क्षति को रोकने के लिए हेरफेर बल को समायोजित करता है। यह सिर्फ एक तकनीक नहीं है - यह उत्पादन वातावरण में मनुष्य और मशीन के बीच सहयोग का एक नया रूप है।
एआई और रीयल-टाइम नियंत्रण के माध्यम से सुरक्षा और लचीलापन।
 बढ़ा हुआ चित्रज़ूम बंद करेंपिछला चित्र
FANUC का कहना है कि फिजिकल एआई का मतलब केवल अधिक दक्षता नहीं है - यह सुरक्षा के एक नए स्तर को भी दर्शाता है। एआई पर आधारित धारणा से लैस रोबोट संचालन क्षेत्र में मनुष्यों की उपस्थिति का पता लगा सकते हैं और उत्पादन को रोककर, स्वचालित रूप से गति पथ को समायोजित कर सकते हैं। स्ट्रीम मोशन फ़ंक्शन के लिए धन्यवाद, आर्म बल को सुरक्षित सीमा तक सीमित किया जाता है - यदि कोई व्यक्ति कार्य क्षेत्र में प्रवेश करता है, तो रोबोट प्रक्षेपवक्र बदलता है और उसके बाहर निकलने के बाद पिछली स्थिति पर लौट आता है।
यह मनुष्यों और मशीनों के बीच पूर्ण सहयोग के लिए मार्ग खोलता है, बिना किसी भौतिक बाधा के। पहले, इस तरह के परिदृश्यों के लिए क्षेत्र सुरक्षा या गति को कम करने जैसे सुरक्षा उपायों की आवश्यकता होती थी। अब रोबोट मानव के करीब काम कर सकता है, उसकी उपस्थिति और व्यवहार पर प्रतिक्रिया करता है - जो कॉन्फ़िगरेशन समय को काफी कम करता है और उत्पादन लाइन की लचीलापन बढ़ाता है।
इसका उद्योग के लिए क्या मतलब है? स्वचालन का भविष्य आज ही।
फिजिकल एआई केवल एक प्रयोगात्मक तकनीक नहीं है - यह स्वचालन की एक नई रणनीति है। ROS 2, पायथन और खुले प्लेटफार्मों के समर्थन के साथ, निर्माता नए समाधानों का तेजी से परीक्षण कर सकते हैं, लाइनों के बीच सिस्टम को स्केल कर सकते हैं और बदलती जरूरतों के लिए रोबोट को अनुकूलित कर सकते हैं। वॉयस प्रोग्रामिंग, पाठ्य विवरण के आधार पर ऑब्जेक्ट रिकॉग्निशन या स्वचालित प्रक्षेपवक्र पीढ़ी भविष्य नहीं है - यह पहले से ही काम कर रहा है।
हालांकि, यह याद रखना महत्वपूर्ण है कि ये क्षमताएं विशिष्ट FANUC रोबोट मॉडल तक सीमित हैं और इसके लिए उपयुक्त सॉफ़्टवेयर की आवश्यकता होती है। फिजिकल एआई का परिचय सभी रोबोटों के स्वचालित बुद्धिमत्ता का मतलब नहीं है - यह सिस्टम बनाने का एक नया तरीका है जिसके लिए बुनियादी ढांचे, प्रशिक्षण और एकीकरण में निवेश की आवश्यकता होती है। हालांकि, उन कंपनियों के लिए जो स्वचालन के प्रति अपने दृष्टिकोण को बदलने के लिए तैयार हैं, FANUC स्थिर उत्पादन लाइनों से गतिशील, अनुकूल प्रणालियों में जाने के लिए वास्तविक उपकरण प्रदान करता है।
यह ध्यान रखना महत्वपूर्ण है कि फिजिकल एआई का कार्यान्वयन पूरी उत्पादन लाइन के स्वचालित परिवर्तन का मतलब नहीं है। इसके लिए अभी भी उपयुक्त बुनियादी ढांचे की आवश्यकता होती है, जिसमें एक स्थिर नेटवर्क कनेक्शन, कम्प्यूटेशनल संसाधनों तक पहुंच और ऑपरेटरों और इंजीनियरों के लिए प्रशिक्षण शामिल हैं। हालांकि, ROS 2 जैसे खुले प्लेटफार्मों और पायथन में प्रोग्रामिंग के समर्थन के साथ, FANUC कंपनी सिस्टम के पूर्ण आधुनिकीकरण की आवश्यकता के बिना नए कार्यों को धीरे-धीरे पेश करने में सक्षम बनाती है। यह वास्तविक परिस्थितियों में समाधान का परीक्षण करने और फिर उत्पादन आवश्यकताओं के आधार पर उन्हें स्केल करने की अनुमति देता है। भविष्य में, इस तरह का दृष्टिकोण बुद्धिमान कारखानों के लिए एक मानक बन सकता है, जहां रोबोट न केवल कार्य करते हैं, बल्कि अनुभव से सीखते हैं और मनुष्यों के साथ प्राकृतिक स्तर पर सहयोग करते हैं।