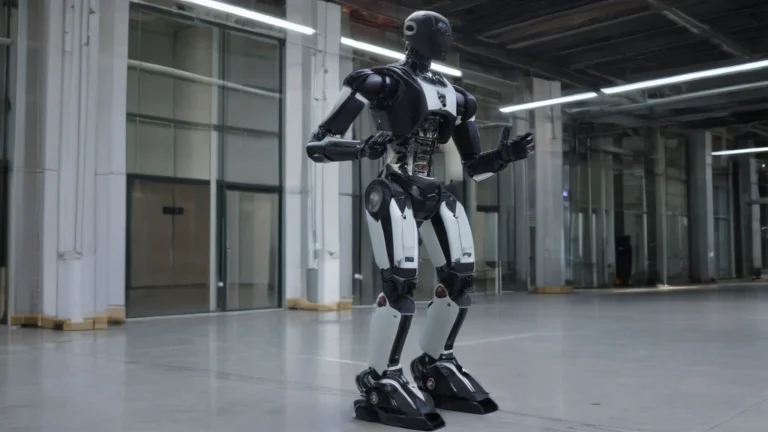
طريقة جديدة لتعليم الروبوتات ذات الأرجل: دورة ديناميكية للمشغلات للمهام ذات القدرة المتوقعة المحدودة
حدد الباحثون مشكلة رئيسية في التعلم المعزز للروبوتات ذات الأرجل- بعض المهام، مثل الانتقال من المشي إلى الوقوف على اليدين...
أحدث المنشورات والتحليلات الصادرة عن NexaRob في المجال المحدد.
حدد الباحثون مشكلة رئيسية في التعلم المعزز للروبوتات ذات الأرجل- بعض المهام، مثل الانتقال من المشي إلى الوقوف على اليدين...
يُقدّم إطار العمل الجديد CT-SAFR، الذي عُرض في مؤتمر IEEE CAI في مايو 2026، القدرة على اكتشاف الاستنتاجات الخاطئة في نماذج الذكاء الاصطناعي المستخدمة بواسطة الروبوتات المستقلة...
في جامعة ميشيغان في آن أربور، تُعقد سلسلة من المحاضرات بعنوان Robotics Seminar Series، والتي ستركز في عام 2026 على الاتجاهات الجديدة في مجال الروبوتات -...
في أغسطس 2026، انفصلت شركة Dynamic Creatures رسميًا عن Boston Dynamics، لتشكيل شركة منفصلة تركز على الروبوتات الشبيهة بالبشر لصناعة الترفيه والضيافة. كان هذا القرار...
في الثاني من سبتمبر 2026، أصبح البرلمان الأوروبي في بروكسل مسرحًا لواحدة من أهم عروض الروبوتات في أوروبا - خمسة عشر روبوتًا متطورًا...
نُشرت دراسة على موقع arXiv في عام 2026، تعرض حل Conductor الذي يتيح دمج البيانات القابلة للتطوير على الحافة من المركبات ذاتية القيادة ووحدات النظام الأساسي (RSU). في...
أظهرت دراسة أجريت عام 2026 أن الوسيط الصوتي يمكن أن يحل محل الإنسان إلى حد كبير في التعاون الروبوتي ثلاثي الأطراف، مما يحقق نتائج قابلة للمقارنة في اثنين من...
قام باحثو "أمازون ساينس" بتطوير طريقة جديدة للتنقل للروبوتات ذات الأرجل الأربعة، مما يسمح لها بالتنقل بأمان في التضاريس المعقدة وإجراء عمليات تفتيش…
قام باحثون من جامعة سيول بتطوير بروتوكول جديد لجمع البيانات بهدف إنشاء مجموعة بيانات ديناميكية ومتعددة الوسائط لتفاعل الإنسان والروبوت (HRI). وتهدف هذه المجموعة إلى تحليل مدى تفاعل المستخدم أثناء…
اكتب بإيجاز ما هو الخطأ. سيتم إضافة معلومات حول الصفحة والجهاز تلقائيًا.
لم يتم العثور على لغة