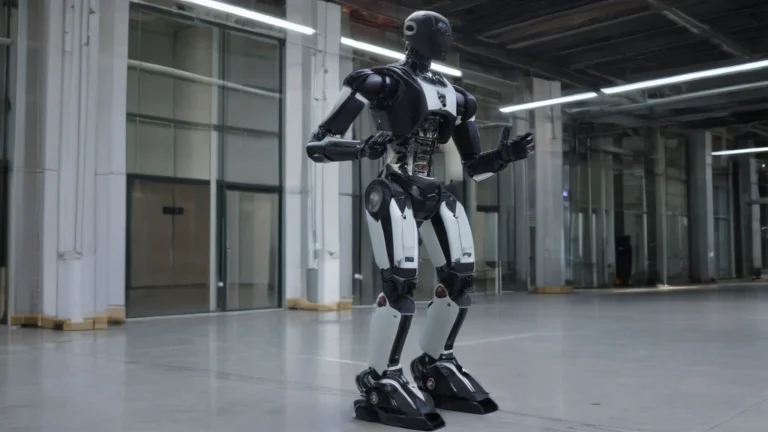
Uma nova forma de ensinar robôs com pernas: curso dinâmico de atuadores para tarefas com previsibilidade limitada
Os investigadores identificaram um problema fundamental no aprendizado por reforço para robôs bípedes: algumas tarefas, como a transição de andar para ficar em pé com as mãos,…