

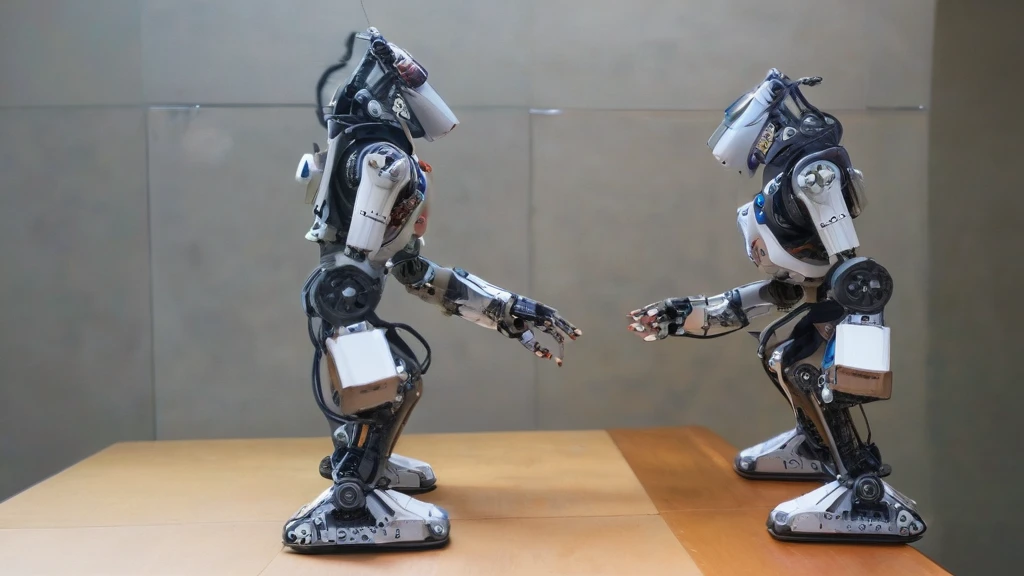
रुबिक क्यूब को हल करने में स्वायत्तता और सटीकता।
ETH ज्यूरिख से प्रदर्शन दिखाता है कि आधुनिक रोबोटिक सिस्टम ऑपरेटर के प्रत्यक्ष समर्थन के बिना जटिल हेरफेर कार्य कैसे कर सकते हैं। कैमरे और ऑनबोर्ड विजन सिस्टम से लैस, रोबोट ने स्वतंत्र रूप से रुबिक क्यूब की स्थिति का विश्लेषण किया, आंदोलनों की योजना बनाई और उन्हें एकल डिग्री सटीकता के साथ निष्पादित किया। यह केवल ताकत का मामला नहीं है - यह वास्तविक समय में संवेदी डेटा को संसाधित करने और बदलती परिस्थितियों पर प्रतिक्रिया करने की क्षमता के बारे में है, जो गतिशील वातावरण में काम करने वाले रोबोट के लिए महत्वपूर्ण है।
ETH ज्यूरिख की टीम ने जोर दिया कि इस तरह के कार्यों के लिए न केवल सटीक गति नियंत्रण बल्कि वस्तु की गतिशीलता की भविष्यवाणी करने की क्षमता भी आवश्यक है। इस संदर्भ में, रोबोट ने न केवल रंगीन दीवारों को
ऑनबोर्ड विजन और समग्र नियंत्रण।
सफलता की कुंजी ऑनबोर्ड विजन का उपयोग था - एक प्रणाली जो रोबोट को सीधे अपने दृष्टिकोण से पर्यावरण का विश्लेषण करने की अनुमति देती है। बाहरी कैमरों या सटीक रूप से प्रोग्राम किए गए प्रक्षेपवक्रों पर आधारित पारंपरिक समाधानों के विपरीत, यह रोबोट वास्तविक समय में परिवर्तनों पर प्रतिक्रिया करता है। इसका एक उदाहरण इसकी क्षमता है कि कैसे एक दीवार की गति अन्य की स्थिति को प्रभावित करेगी - जिसके लिए न केवल गणना बल्कि भौतिक गतिशीलता का मॉडलिंग भी आवश्यक है।
यह दृष्टिकोण विशेष रूप से मोबाइल रोबोट के लिए महत्वपूर्ण है, जिन्हें असमान सतहों पर नेविगेट करने और विभिन्न आकारों और द्रव्यमान की वस्तुओं में हेरफेर करने की आवश्यकता होती है। प्रदर्शन से पता चलता है कि यहां तक कि एक चतुष्पाद रोबोट भी औद्योगिक, चिकित्सा और अन्वेषण रोबोटिक्स। यह ध्यान रखना महत्वपूर्ण है कि यह केवल एक कृत्रिम प्रभाव नहीं है - कार्य मानव हस्तक्षेप के बिना किया गया था।
रिफ्लेक्स सिस्टम और प्रतिक्रियाशील रोबोटिक्स का भविष्य।
 बढ़ा हुआ चित्रज़ूम बंद करेंपिछला चित्र
एक टीम ईटीएच ज्यूरिख में रिफ्लेक्स नामक एक प्रणाली पर काम कर रही है, जिसका उद्देश्य वास्तविक समय में बदलती परिस्थितियों के प्रति प्रतिक्रिया करने के लिए रोबोट को सीखने में मदद करना है। यह ढांचा तीन चरणों पर आधारित है: वस्तु का पता लगाना, उसकी गति की भविष्यवाणी करना और प्रतिक्रिया की योजना बनाना। कुंजी वस्तुओं की गतिशीलता का एक कॉम्पैक्ट प्रतिनिधित्व है, जो हर समय पूर्ण भौतिक सिमुलेशन की आवश्यकता के बिना डेटा के त्वरित प्रसंस्करण की अनुमति देता है। यह अप्रत्याशित वातावरण में काम करने में सक्षम रोबोट बनाने की कुंजी हो सकती है - उदाहरण के लिए, आपदा के बाद बचाव कार्यों या जटिल औद्योगिक परिस्थितियों में।
हालांकि रिफ्लेक्स प्रणाली को अभी तक एक पूर्ण रिपोर्ट के रूप में प्रकाशित नहीं किया गया है, इसकी उपस्थिति रोबोटिक्स के विकास की दिशा का संकेत देती है: प्रोग्राम किए गए अनुक्रमों से स्वायत्त, अनुकूलनीय प्रणालियों तक। रुबिक क्यूब प्रदर्शन इस तरह के दृष्टिकोण के व्यावहारिक अनुप्रयोग के पहले उदाहरणों में से एक है - न केवल सिद्धांत में, बल्कि वास्तविक समय में और एक विशिष्ट मोबाइल डिवाइस पर। यह दर्शाता है कि रोबोटिक्स का भविष्य गति की बुद्धिमत्ता पर आधारित हो सकता है, न कि केवल शक्ति या परिशुद्धता पर।
प्रौद्योगिकी के विकास के लिए महत्व
ईटीएच ज्यूरिख से प्रदर्शन सिर्फ एक जिज्ञासा नहीं है - यह जटिल, बदलते वातावरण में काम करने में सक्षम रोबोटों की दिशा में एक महत्वपूर्ण कदम है। यदि एक चतुष्पाद रोबोट स्वयं रुबिक क्यूब को हल कर सकता है, तो इसका मतलब है कि वह वस्तु की स्थिति का विश्लेषण करने, आंदोलन की योजना बनाने और इसे सटीकता के साथ निष्पादित करने में भी सक्षम है। यह रसद (जैसे पैलेट पर वस्तुओं का हेरफेर), चिकित्सा (पुनर्वास में सहायता) या दुर्गम क्षेत्रों की खोज के क्षेत्र में संभावनाएं खोलता है।
साथ ही, यह ध्यान रखना महत्वपूर्ण है कि यह अभी तक औद्योगिक कार्यान्वयन नहीं है - प्रदर्शन प्रयोगशाला में किया गया था और स्केलिंग या व्यावसायीकरण के बारे में कोई जानकारी नहीं है। इसलिए, महत्वपूर्ण प्रगति के बावजूद, रोबोटिक्स अभी भी प्रयोगात्मक चरण में है। हालांकि, यही परियोजनाएं दिखाती हैं कि ऑनबोर्ड विजन, स्वायत्त योजना और समग्र नियंत्रण का एकीकरण क्या कर सकता है - और भविष्य जितना हम सोचते हैं उससे कहीं अधिक लचीला हो सकता है।