

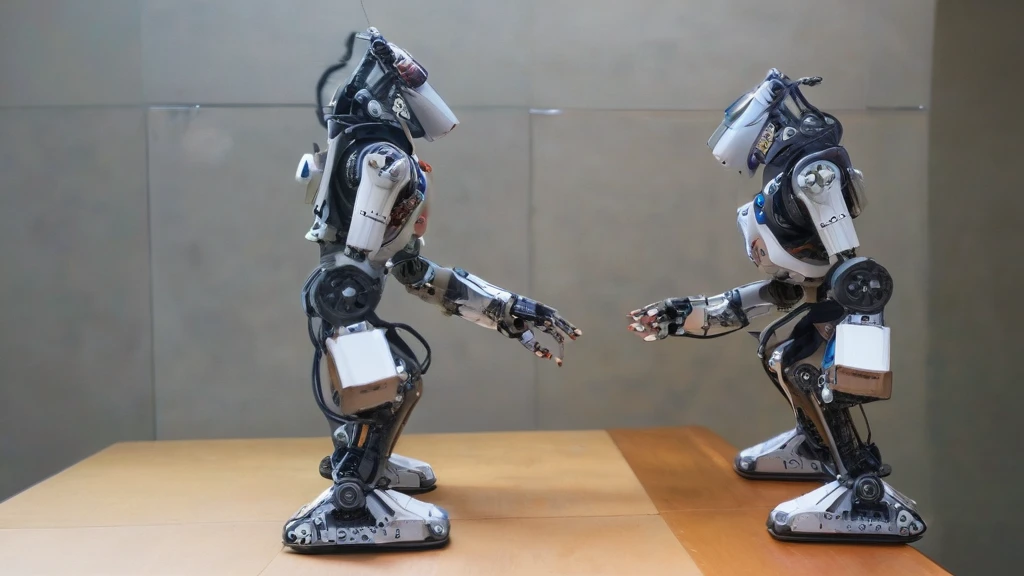
Autonomie und Präzision bei der Lösung des Puzzles.
Die Demonstration der ETH Zürich zeigt, wie moderne Robotersysteme komplexe Manipulationsaufgaben ohne direkte Unterstützung durch einen Bediener ausführen können. Der Roboter, ausgestattet mit Kameras und Onboard-Vision-Systemen, analysierte den Zustand des Puzzles selbstständig, plante Bewegungen und führte sie mit einer Genauigkeit von einzelnen Grad aus. Es geht nicht nur um Kraft - es geht um die Fähigkeit, Sensordaten in Echtzeit zu verarbeiten und auf sich ändernde Bedingungen zu reagieren, was für Roboter, die in dynamischen Umgebungen arbeiten, entscheidend ist.
Das Team der ETH Zürich betont, dass solche Aufgaben nicht nur eine präzise Bewegungssteuerung erfordern, sondern auch die Fähigkeit, die Dynamik des Objekts vorherzusagen. In diesem Zusammenhang hat der Roboter nicht nur die farbigen Seiten „verschoben“ - er hat das Puzzle auf eine Weise gelöst, die mit mathematischen Algorithmen übereinstimmt, was auf eine Integration von Entscheidungslogik und Physik der Bewegung hindeutet. Dies stellt einen wichtigen Schritt in Richtung Roboter dar, die in unvorhersehbaren Situationen agieren können, z. B. bei Rettungs- oder Logistikaufgaben.
Onboard-Vision und Gesamtsteuerung.
Der Schlüssel zum Erfolg war die Verwendung von Onboard-Vision - einem System, das es dem Roboter ermöglicht, seine Umgebung direkt aus seiner Perspektive zu analysieren. Im Gegensatz zu herkömmlichen Lösungen, die auf externen Kameras oder präzise programmierten Trajektorien basieren, reagierte dieser Roboter in Echtzeit auf Veränderungen. Ein Beispiel dafür ist seine Fähigkeit, vorherzusagen, wie sich eine Bewegung einer Seite auf die Position anderer Seiten auswirken wird - was nicht nur Berechnungen, sondern auch die Modellierung der physikalischen Dynamik erforderte.
Dieser Ansatz ist besonders wichtig für mobile Roboter, die sich auf unebenem Untergrund bewegen und Objekte unterschiedlicher Form und Masse manipulieren müssen. Die Demonstration zeigt, dass selbst ein vierbeiniger Roboter Aufgaben ausführen kann, die eine Präzision erfordern, wie z. B. die „Ganzkörpermanipulation“, was neue Möglichkeiten in den Bereichen der industriellen Robotik, medizinischer und explorativer Robotik eröffnet. Es ist wichtig zu betonen, dass dies nicht nur ein künstlicher Effekt ist - die Aufgabe wurde ohne menschliches Eingreifen ausgeführt.
Das Reflex-System und die Zukunft der reaktiven Robotik.
 Vergrößertes Bild.Vergrößerung schließen.Vorheriges Bild.
Ein Team der ETH Zürich arbeitet an einem System namens Reflex, das es Robotern erleichtern soll, in Echtzeit auf veränderte Bedingungen zu reagieren. Das Framework basiert auf drei Schritten: Objekterkennung, Vorhersage seiner Bewegung und Planung einer Reaktion. Der Schlüssel ist eine kompakte Darstellung der Objekt-Dynamik, die eine schnelle Datenverarbeitung ohne vollständige physikalische Simulation ermöglicht. Dies könnte der Schlüssel zur Entwicklung von Robotern sein, die in unvorhersehbaren Umgebungen eingesetzt werden können - z. B. bei Rettungsaktionen nach Katastrophen oder in komplexen Industrieumgebungen.
Obwohl das Reflex-System noch nicht als vollständiger Bericht veröffentlicht wurde, deutet seine Existenz auf eine Entwicklungstendenz in der Robotik hin: von programmierten Sequenzen zu autonomen, adaptiven Systemen. Die Demonstration mit dem Rubik's Cube ist eines der ersten Beispiele für die praktische Anwendung dieses Ansatzes - nicht nur in der Theorie, sondern in Echtzeit und auf einem konkreten mobilen Gerät. Dies zeigt, dass die Zukunft der Robotik in intelligenter Bewegung liegen könnte und nicht nur in Kraft oder Präzision.
Bedeutung für die technologische Entwicklung
Die Demonstration der ETH Zürich ist mehr als nur eine Kuriosität - sie stellt einen wichtigen Schritt hin zu Robotern dar, die in komplexen, sich verändernden Umgebungen eingesetzt werden können. Wenn ein vierbeiniger Roboter selbstständig einen Rubik's Cube lösen kann, bedeutet dies, dass er auch den Zustand eines Objekts analysieren, eine Bewegung planen und diese präzise ausführen kann. Dies eröffnet Möglichkeiten in Bereichen wie Logistik (z. B. Handhabung von Waren auf Paletten), Medizin (Unterstützung bei der Rehabilitation) oder Erkundung schwer zugänglicher Gebiete.
Gleichzeitig ist es wichtig zu betonen, dass dies noch keine industrielle Implementierung ist - die Demonstration wurde im Labor durchgeführt und es gibt keine Informationen über eine Skalierung oder Kommerzialisierung. Trotz bedeutender Fortschritte befindet sich die Robotik also immer noch in einer experimentellen Phase. Aber genau solche Projekte zeigen, wohin die Integration von Onboard-Vision, autonomer Planung und umfassender Steuerung führen kann - und die Zukunft könnte flexibler sein, als man denkt.