

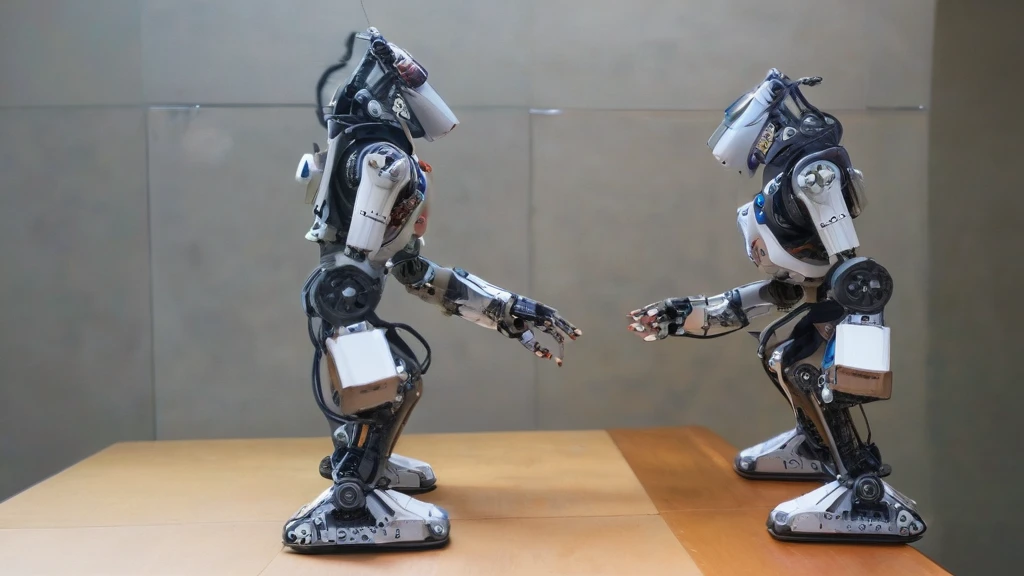
Autonomia e precisione nella soluzione del cubo di Rubik.
La dimostrazione dell'ETH Zurich mostra come i moderni sistemi robotici possano eseguire compiti manipolativi complessi senza il supporto diretto di un operatore. Il robot, dotato di telecamere e sistemi di visione integrati, ha analizzato autonomamente lo stato del cubo di Rubik, pianificato i movimenti e li ha eseguiti con una precisione di singoli gradi di rotazione. Non si tratta solo di forza, ma della capacità di elaborare dati sensoriali in tempo reale e reagire a condizioni mutevoli, il che è fondamentale per i robot che operano in ambienti dinamici.
Il team dell'ETH Zurich sottolinea che tali compiti richiedono non solo un controllo preciso del movimento, ma anche la capacità di prevedere la dinamica dell'oggetto. In questo contesto, il robot non si è limitato a "spostare" le pareti colorate, ma ha risolto il cubo di Rubik in modo coerente con gli algoritmi matematici, il che suggerisce l'integrazione della logica decisionale con la fisica del movimento. Questo rappresenta un passo avanti significativo verso robot capaci di operare in condizioni imprevedibili, ad esempio nel soccorso o nella logistica.
Visione integrata e controllo olistico.
La chiave del successo è stata l'utilizzo della visione integrata, un sistema che consente al robot di analizzare l'ambiente direttamente dalla sua prospettiva. A differenza delle soluzioni tradizionali basate su telecamere esterne o traiettorie pre-programmate, questo robot ha reagito ai cambiamenti in tempo reale. Un esempio è la sua capacità di prevedere come il movimento di una parete influenzerà la posizione delle altre, il che ha richiesto non solo calcoli, ma anche la modellazione della dinamica fisica.
Questo approccio è particolarmente importante per i robot mobili, che devono muoversi su superfici irregolari e manipolare oggetti di diverse forme e dimensioni. La dimostrazione mostra che anche un robot quadrupede può eseguire compiti che richiedono precisione, come la "manipolazione a corpo intero", aprendo nuove possibilità in ambito della robotica industriale, medico ed esplorativo. È importante sottolineare che non si tratta solo di un effetto artificiale: il compito è stato svolto senza l'intervento umano.
Sistema Reflex e il futuro della robotica reattiva.
 Immagine ingranditaChiudi l'ingrandimentoImmagine precedente
Un team dell'ETH di Zurigo sta lavorando su un sistema chiamato Reflex, progettato per facilitare l'apprendimento delle reazioni dei robot ai cambiamenti in tempo reale. Questo framework si basa su tre fasi: rilevamento dell'oggetto, previsione del suo movimento e pianificazione della risposta. La chiave è una rappresentazione compatta della dinamica degli oggetti, che consente un rapido elaborazione dei dati senza la necessità di una simulazione fisica completa in ogni momento. Questo potrebbe essere la chiave per costruire robot capaci di operare in ambienti imprevedibili - ad esempio, durante le operazioni di soccorso dopo un disastro o in condizioni industriali complesse.
Sebbene il sistema Reflex non sia ancora stato pubblicato come rapporto completo, la sua esistenza indica la direzione dello sviluppo della robotica: dalle sequenze programmate ai sistemi autonomi e adattabili. La dimostrazione con il cubo di Rubik è uno dei primi esempi di applicazione pratica di questo approccio - non solo in teoria, ma in tempo reale e su un dispositivo mobile specifico. Questo dimostra che il futuro della robotica potrebbe risiedere nell'intelligenza del movimento, piuttosto che nella forza o nella precisione.
Importanza per lo sviluppo tecnologico
La dimostrazione dell'ETH di Zurigo non è solo una curiosità - rappresenta un importante passo avanti verso la creazione di robot capaci di operare in ambienti complessi e mutevoli. Se un robot quadrupede può risolvere autonomamente un cubo di Rubik, significa che è anche in grado di analizzare lo stato di un oggetto, pianificare un movimento ed eseguirlo con precisione. Questo apre possibilità nel campo della logistica (ad esempio, la manipolazione delle merci su pallet), della medicina (assistenza nella riabilitazione) o dell'esplorazione di aree difficili da raggiungere.
Allo stesso tempo, è importante sottolineare che non si tratta ancora di un'implementazione industriale - la dimostrazione è stata condotta in laboratorio e non ci sono informazioni su eventuali ampliamenti o commercializzazioni. Pertanto, nonostante i significativi progressi, la robotica è ancora in fase sperimentale. Tuttavia, sono proprio questi progetti a mostrare a cosa può portare l'integrazione della visione integrata, della pianificazione autonoma e del controllo completo - e il futuro potrebbe essere molto più flessibile di quanto si pensi.