

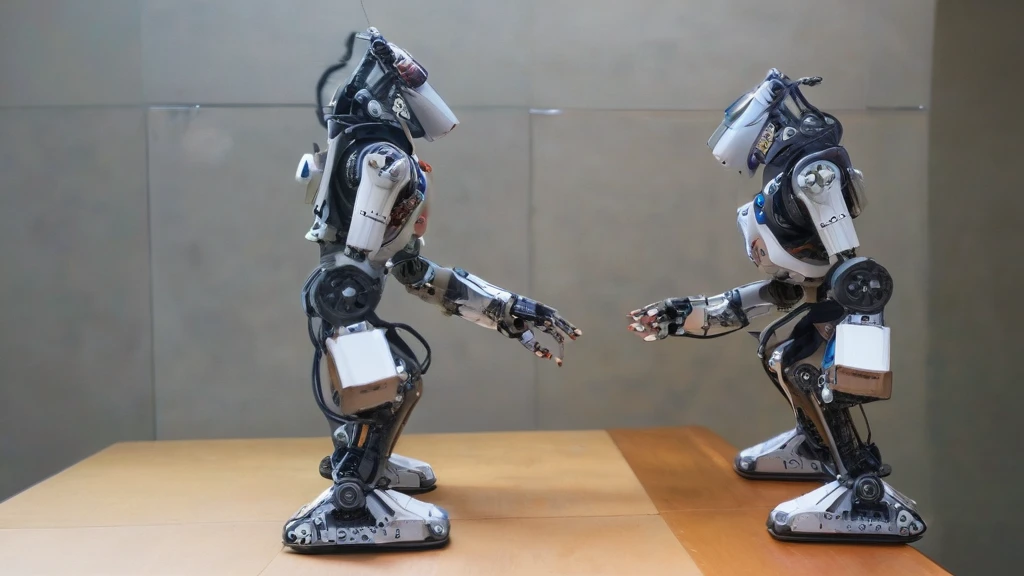
解决魔方的自主性和精确度。
来自苏黎世联邦理工学院的演示表明,现代机器人系统如何在没有操作员直接支持的情况下执行复杂的操纵任务。该机器人配备了摄像头和车载视觉系统,可以独立分析魔方状态、规划运动并以精确到单个旋转度的精度执行。这不仅仅是力量的问题--关键在于处理传感器数据并对不断变化的环境做出反应的能力,这对在动态环境中运行的机器人至关重要。
来自苏黎世联邦理工学院的团队强调,此类任务不仅需要精确的运动控制,还需要预测物体动力学能力。在这种情况下,该机器人不仅仅是“移动”彩色侧面--它以符合数学算法的方式解决了魔方,这表明逻辑决策与运动物理学相结合。这是朝着能够在不可预测的环境中运行(例如救援或物流)的机器人迈出的重要一步。
车载视觉和整体控制。
成功的关键在于使用车载视觉--一种允许机器人直接从其视角分析周围环境的系统。与基于外部摄像头或精确编程轨迹的传统解决方案不同,该机器人可以实时响应变化。一个例子是它能够预测一个侧面的移动如何影响其他侧面的位置--这不仅需要计算,还需要对物理动力学进行建模。
这种方法对于必须在不平坦的表面上移动并操纵形状和质量不同的物体时,尤其重要。该演示表明,即使是四足机器人也可以执行需要“全身运动”类型的精确任务,从而为……领域开辟了新的可能性。 工业机器人的发展方向, 医疗和探索。值得强调的是,这不仅仅是一种人为的效果--这项任务是在没有人为干预的情况下完成的。
Reflex 系统和反应式机器人技术的未来。
 放大图像关闭放大上一张图片
来自苏黎世联邦理工学院的团队正在开发一个名为 Reflex 的系统,该系统旨在帮助机器人学习如何实时应对不断变化的环境。该框架基于三个阶段:对象检测、运动预测和响应规划。关键在于对对象动力学进行紧凑表示,从而能够在无需每次都进行完全物理模拟的情况下快速处理数据。这可能是构建能够在不可预测环境中运行的机器人的关键--例如,在灾难救援或复杂工业环境中。
虽然 Reflex 系统尚未作为完整报告发布,但它的存在表明了机器人技术的发展方向:从编程序列到自主、自适应系统。使用魔方演示是这种方法的一个早期实际应用示例--不仅在理论上,而且在实时和特定移动设备上。这表明机器人的未来可能在于运动智能,而不仅仅是力量或精度。
对技术发展的重要性
来自苏黎世联邦理工学院的演示不仅仅是一个有趣的事实--它朝着能够在复杂、不断变化的环境中运行的机器人迈出了重要的一步。如果四足机器人可以独立解决魔方,这意味着它还可以分析对象的状态、计划运动并以精确的方式执行。这为物流(例如,处理托盘上的货物)、医学(帮助康复)或探索难以到达的区域开辟了可能性。
与此同时,值得强调的是,这还不是工业部署--演示是在实验室中进行的,并且没有关于扩展或商业化的信息。因此,尽管取得了重大进展,机器人技术仍然处于实验阶段。然而,正是这些项目表明了集成车载视觉、自主规划和整体控制可以带来什么--未来可能比我们想象的更加灵活。