开发一种实时机器人协作系统。
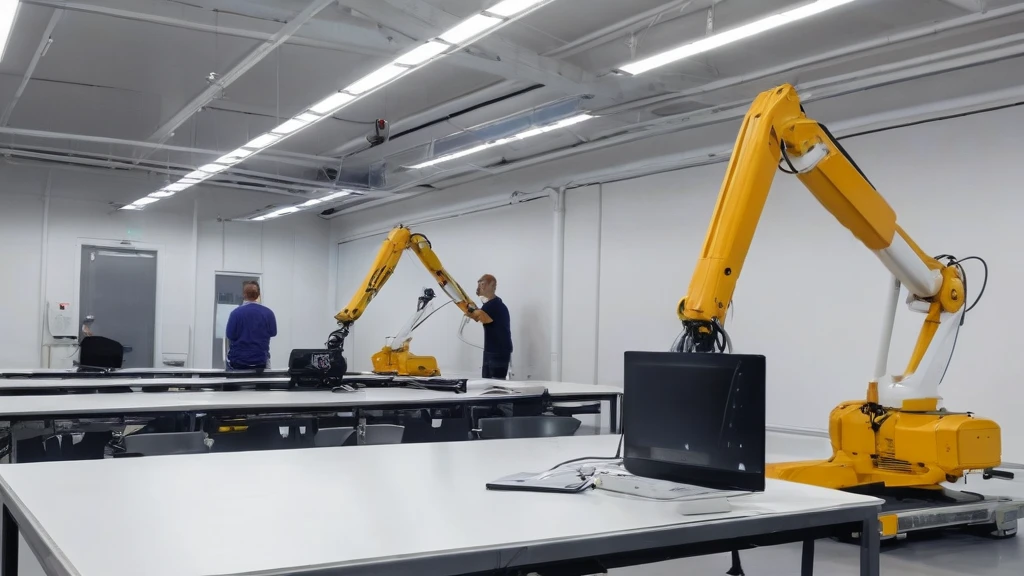
该项目获得了欧洲航天局(ESA)180万欧元的资助,重点是创建一个由四足机器人和一架无人机组成的团队,这些机器人能够自主地进行实时协作。主要目标是开发一个系统,使它们能够共同绘制地图、探索和可视化区域,特别是那些具有高安全风险的区域--例如数据中心、发电厂或大学校园。
在实际测试环境中。该项目利用先进的人工智能算法来检测多模态对象、进行操作和绘制地图,这对于安全、工业检查和空间探索等领域的应用至关重要。研究不仅将在实验室中进行,而且还将在实际场所进行,从而确保了真实的测试条件并有可能将解决方案扩展到工业用途。
在项目中,牛津机器人研究所负责软件开发,包括创建人工智能堆栈以及为SLAM(同步定位与地图构建)系统提供技术支持。Ioannis Havoutis教授将领导智能协作算法的研究工作,Maurice Fallon教授将支持定位和地图绘制技术的开发。Autodiscovery作为移动系统集成商,负责硬件设计、原型构建和组织现场测试。
在实际的关键基础设施上进行测试。
 放大图像关闭放大上一张图片
该项目的一个重要组成部分是对其进行实践验证。研究和测试将在高风险区域(如大学、数据中心和工厂)进行,这些地方的安全性和持续运行至关重要。该项目还适用于空间探索领域,并将利用ESA在哈韦尔的LUNA设施作为测试场所,以模拟类似宇宙环境的场景。在此试验中,机器人将执行与地形测绘、威胁检测和实时信息传输相关的任务。
在真实环境中 - 从天气变化到通信中断。大学和集成公司之间的合作表明,学术研究如何转化为功能性工业解决方案。Autodiscovery强调,对支持基础设施安全和检查的机器人市场需求正在增长--而该项目旨在提供高质量且可扩展的解决方案。未来,这些系统不仅可以用于监控,还可以用于快速响应灾难或技术故障。
对工业和自主机器人未来的意义
该项目展示了机器人领域的一个关键趋势:从单个设备转向复杂的协作系统。一组机器人比单个机器人更快、更有效地执行任务,并且具有更高的容错能力--如果一个机器人停止工作,其余的可以继续完成任务。这在恶劣或对人类危险的环境中尤其重要。在工业领域,连续运行和安全性至关重要,此类解决方案可以显著降低故障风险并提高检查效率。
- 没有它 协作机器人 有限。虽然该项目尚未计划进行大规模的工业部署,但其结果可以为进一步商业化奠定基础。值得强调的是,尽管Autodiscovery公司支持硬件开发和测试,但这并不是最终产品或部署--该项目仍处于演示和试点阶段。它的意义在于展示了多个机器人在真实环境中协作的可能性,这可能会加速未来自主系统的标准和解决方案的开发。
局限性和发展前景
虽然该项目雄心勃勃,但其范围仅限于现场测试和功能演示。它尚未计划进行完全商业化或大规模工业部署。所有结果都将在项目结束后提供,其有效性将取决于许多因素--从环境条件到软件和通信的质量。缺乏关于测试持续时间或已进行实验数量的信息限制了对其有效性的评估。
或者关于机器人之间传输的数据的安全措施。同样值得记住的是,尽管大学和集成公司参与其中,但这并不是最终产品--该项目具有研究和演示性质。它的价值在于展示机器人在真实环境中的协作潜力,而不是提供可供销售的现成解决方案。此类系统的进一步发展将取决于通信标准、数据安全性和软件灵活性的发展--所有这些都需要长期的投资以及公共部门和私营部门之间的合作。