Разработка системы взаимодействия между роботами в режиме реального времени.
Проект, получивший финансирование от Европейского космического агентства (ESA) в размере 1,8 миллиона евро, направлен на создание группы из четырех четвероногих роботов и одного дрона, способных к автономному взаимодействию в режиме реального времени. Основная цель - разработка системы, обеспечивающей совместное картографирование, исследование и визуализацию местности, особенно в районах с высоким уровнем риска для безопасности, таких как центры обработки данных, электростанции или университетские городки.
в полевых условиях. Проект использует передовые алгоритмы искусственного интеллекта для обнаружения многомодальных объектов, манипулирования и картографирования, что имеет решающее значение для применения в таких областях, как безопасность, промышленный контроль и космические исследования. Исследования будут проводиться не только в лабораториях, но и на реальных объектах, что обеспечит реалистичные условия тестирования и потенциальную масштабируемость решений для промышленного использования.
В рамках проекта Оксфордский институт робототехники отвечает за разработку программного обеспечения, включая создание стека искусственного интеллекта и техническую поддержку систем SLAM (одновременная локализация и картографирование). Профессор Иоаннис Хавутис будет руководить работами над интеллектуальными алгоритмами взаимодействия, а профессор Морис Фэллон - оказывать поддержку в разработке технологий локализации и картографирования. Autodiscovery, как интегратор мобильных систем, берет на себя ответственность за проектирование оборудования, создание прототипов и организацию полевых испытаний.
Тестирование на объектах реальной критической инфраструктуры.
 Увеличенное изображениеЗакрыть увеличениеПредыдущее изображение
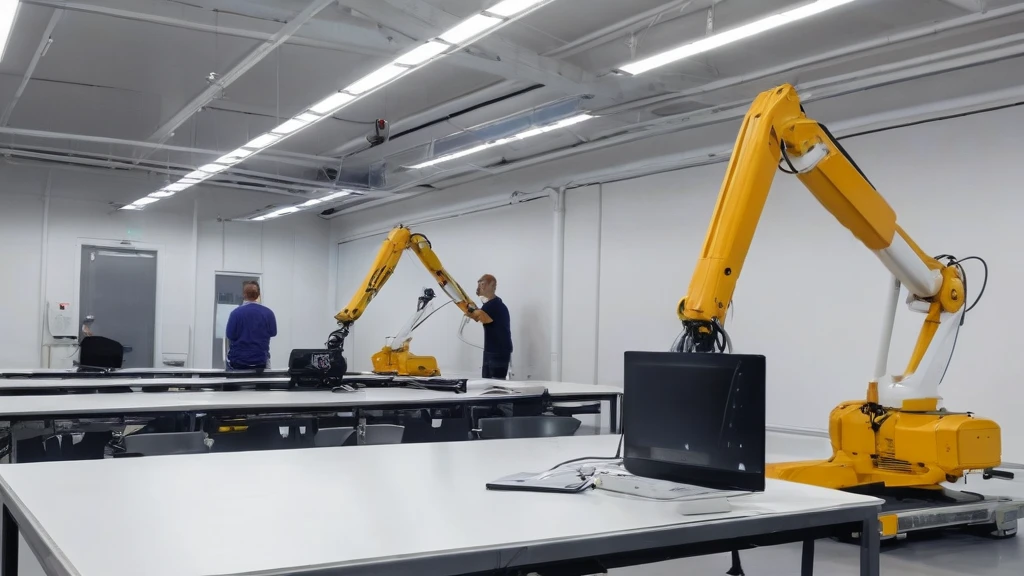
Важным элементом проекта является его практическая валидация. Исследования и испытания будут проводиться на территориях с высоким уровнем риска, таких как университеты, центры обработки данных и заводы - в местах, где безопасность и непрерывность работы имеют решающее значение. Проект также имеет применение в области космических исследований, для чего будет использоваться установка ESA LUNA в Харвелле в качестве места проведения испытаний сценариев, аналогичных тем, что существуют в условиях, напоминающих космическую среду. В рамках этих испытаний роботы будут выполнять задачи, связанные с картографированием местности, обнаружением угроз и передачей информации в режиме реального времени.
в реальных условиях - от изменений погоды до сбоев в связи. Сотрудничество между университетом и интеграционной компанией показывает, как академические исследования могут быть преобразованы в функциональные промышленные решения. Autodiscovery подчеркивает, что рыночный спрос на роботов, поддерживающих безопасность и инспекцию инфраструктуры, растет - и этот проект призван помочь в предоставлении высококачественных и масштабируемых решений. В будущем такие системы могут использоваться не только для мониторинга, но и для быстрого реагирования на катастрофы или технические сбои.
Значение для промышленности и будущего автономной робототехники
Проект демонстрирует ключевой тренд в развитии робототехники: переход от отдельных устройств к сложным взаимодействующим системам. Группа роботов может выполнять задачи быстрее и эффективнее, чем одно устройство, а также обеспечивать большую устойчивость к сбоям - если один робот перестанет работать, остальные могут продолжить выполнение миссии. Это особенно важно в сложных или опасных для людей условиях. В промышленности, где непрерывность работы и безопасность имеют решающее значение, такие решения могут значительно снизить риск сбоев и повысить эффективность инспекций.
м - без нее Коллаборативные роботы ограничена. Хотя проект пока не предусматривает полного внедрения в промышленных масштабах, его результаты могут стать основой для дальнейших шагов на пути к коммерциализации. Стоит подчеркнуть, что, хотя компания Autodiscovery поддерживает разработку оборудования и тестирование, это не является конечным продуктом или внедрением - проект остается на стадии демонстрации и пилотного проекта. Его значение заключается в демонстрации возможностей сотрудничества нескольких роботов в реальных условиях, что может ускорить развитие стандартов и решений для будущих автономных систем.
Ограничения и перспективы развития
Хотя проект амбициозен, его масштаб ограничен полевыми испытаниями и демонстрацией функциональности. Он пока не предусматривает полной коммерциализации или внедрения в промышленных масштабах. Все результаты будут доступны только после завершения проекта, а его эффективность будет зависеть от многих факторов - от условий окружающей среды до качества программного обеспечения и связи. Отсутствие информации о продолжительности испытаний или количестве проведенных экспериментов ограничивает оценку его эффективности.
или о защите данных, передаваемых между роботами. Также стоит помнить, что, несмотря на участие университета и интеграционной компании, это не является конечным продуктом - проект носит исследовательский и демонстрационный характер. Его ценность заключается в демонстрации потенциала групп роботов в реальных условиях, а не в предоставлении готового решения для продажи. Дальнейшее развитие таких систем будет зависеть от развития стандартов связи, защиты данных и гибкости программного обеспечения - все это требует долгосрочных инвестиций и сотрудничества между государственным и частным секторами.