Un nuovo standard nei dati per la manipolazione a due mani
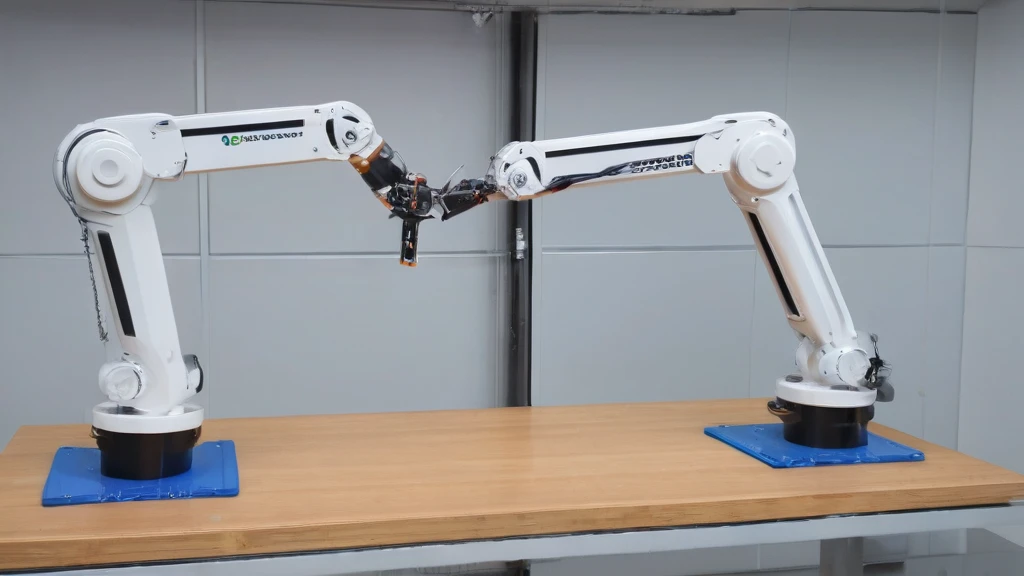
FineART è il set di dati più completo finora disponibile per i robot che eseguono compiti a due mani. Contiene 40.543 episodi, corrispondenti a 1.718 ore di operazioni e oltre 533.000 sotto-compiti distribuiti su 151 diversi compiti. A differenza dei precedenti set di dati, che spesso contenevano solo un singolo comando di livello superiore per episodio, FineART offre un'annotazione dettagliata di ogni passaggio, il che significa che ogni movimento e decisione sono accuratamente registrati. Ciò consente ai modelli di apprendere non solo "cosa fare", ma anche "come farlo" nel contesto di un compito specifico.
Una tale annotazione approfondita è fondamentale per lo sviluppo di robot che devono operare in ambienti reali, ad esempio: Robotica nella produzione additiva, riabilitazione o in casa, dove non basta un singolo comando, ma sono necessarie azioni complesse e multi-step. Il set di dati è stato reso disponibile alla comunità scientifica e sarà accessibile su Hugging Face, consentendo a ricercatori e ingegneri di testare nuovi approcci senza la necessità di raccogliere i propri dati.
Modello FineART-VLA: apprendimento attraverso la previsione dei passaggi successivi
Insieme al modello dei dati è stato introdotto anche FineART-VLA, una politica visivo-linguistica-d'azione in grado di prevedere il sotto-compito successivo durante l'operazione. Invece di attendere un comando completo dall'utente, il modello decide autonomamente cosa fare dopo, basandosi sull'immagine e sul contesto. Questo approccio, noto come mid-training, consente un apprendimento molto più rapido e una migliore adattabilità.
La ricerca ha dimostrato che nel compito di risoluzione spaziale - in cui il robot deve determinare quale dei due oggetti simili spostare - l'efficacia è aumentata dal 32,0% al 100,0%. Inoltre, dopo un minimo aggiustamento su un nuovo robot, il modello richiede dieci volte meno dati rispetto ai modelli tradizionali senza mid-training. Ciò significa che lo sviluppo di sistemi per nuovi dispositivi può essere molto più rapido ed economico.
Generalizzazione zero-shot: la chiave per la flessibilità dei robot
 Immagine ingranditaChiudi l'ingrandimentoImmagine precedente
Uno dei risultati più importanti di FineART-VLA è la sua capacità di generalizzazione zero-shot. Il modello può operare su compiti completamente nuovi e su hardware nuovo senza la necessità di un ulteriore addestramento sui dati di quel dispositivo. Ciò significa che, dopo una singola fase di adattamento, può essere utilizzato in diversi contesti - ad esempio, in una fabbrica, in una clinica o a casa - senza la necessità di raccogliere nuovamente i dati.
Questa flessibilità è fondamentale per lo sviluppo di robot destinati a operare in ambienti diversificati e dinamici. Invece di creare modelli separati per ogni dispositivo o compito, è possibile utilizzare un'unica soluzione che apprende e si adatta. Ciò riduce i costi, accelera i tempi di implementazione e apre la strada a sistemi più indipendenti.
Importanza per il futuro della robotica
FineART e FineART-VLA non sono solo nuovi strumenti di ricerca, ma anche un potenziale passo avanti nello sviluppo di robot reali. Grazie ai dati dettagliati e alle tecniche di apprendimento che consentono una rapida adattabilità a nuovi compiti, i sistemi possono essere più indipendenti e flessibili. Ciò può avere un impatto sul settore industriale, dove i robot devono gestire diversi prodotti, o nella riabilitazione, dove sono necessarie soluzioni individuali.
È importante ricordare, tuttavia, che il modello è stato testato in un ambiente simulato e su compiti specifici. La sua efficacia nel mondo reale, soprattutto in condizioni imprevedibili, richiede ulteriori ricerche. Non si tratta ancora di un prodotto pronto per l'implementazione su larga scala, ma rappresenta un passo importante verso robot più intelligenti e autonomi.
L'importanza di FineART per il futuro della robotica va oltre i risultati tecnici: è una nuova paradigma nello sviluppo di sistemi autonomi. Grazie alla possibilità di generalizzazione zero-shot e al basso fabbisogno di dati, modelli come FineART-VLA possono essere implementati rapidamente in diversi settori, dalla produzione industriale, dove i robot devono gestire prodotti diversi senza la necessità di riprogrammazione, alla riabilitazione, dove un approccio individuale al paziente richiede soluzioni flessibili. A casa, tali sistemi possono aiutare gli anziani o le persone con disabilità nelle attività quotidiane, adattandosi alle loro esigenze senza la necessità di inserire istruzioni dettagliate.
Sebbene il modello sia stato testato in un ambiente simulato e su un set limitato di compiti, il suo potenziale per operare nel mondo reale è significativo, soprattutto quando si considera la scalabilità e la riduzione dei costi di implementazione. In futuro, ciò potrebbe portare alla creazione di robot universali che non solo svolgono i compiti, ma imparano anche a eseguirli in modo comprensibile per l'uomo, aprendo la strada a una collaborazione più naturale tra uomo e macchina.