Un nuevo estándar en datos para la manipulación con dos manos.
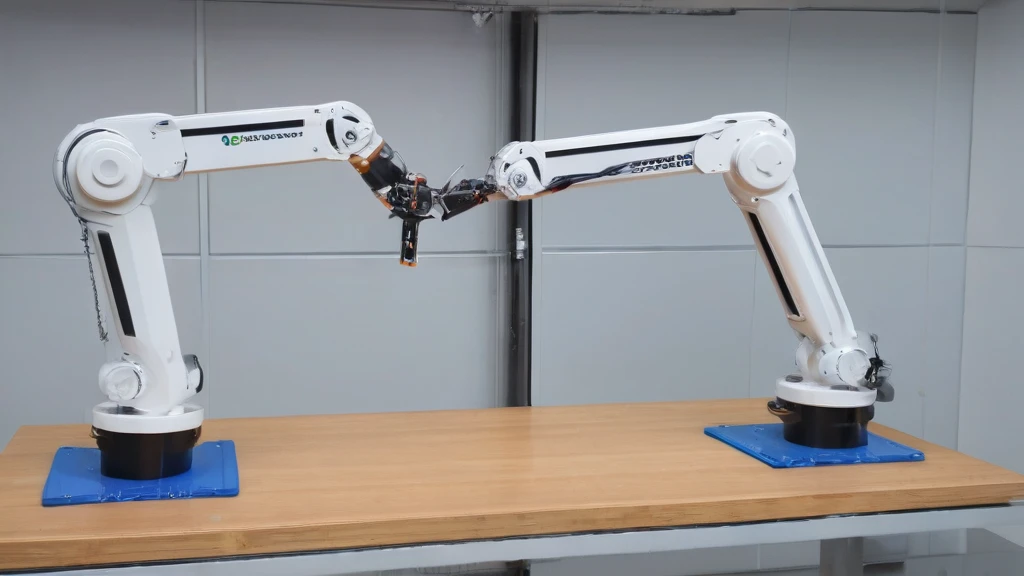
FineART es el conjunto de datos más extenso hasta la fecha para robots que realizan tareas con dos manos. Contiene 40.543 episodios, lo que equivale a 1.718 horas de operación y más de 533.000 subtareas distribuidas en 151 tareas diferentes. A diferencia de los conjuntos de datos anteriores, que a menudo contenían solo una instrucción de nivel superior por episodio, FineART ofrece una anotación detallada de cada paso, lo que significa que cada movimiento y decisión se registran con precisión. Esto permite que los modelos aprendan no solo "qué hacer", sino también "cómo hacerlo" en el contexto de una tarea específica.
Esta anotación profunda es clave para el desarrollo de robots que deben operar en entornos reales, por ejemplo: Robótica en la fabricación aditiva., rehabilitación o en el hogar, donde no basta con una sola instrucción, sino que se necesitan acciones complejas y multi-etapa. El conjunto de datos ha sido abierto a la comunidad científica y estará disponible en Hugging Face, lo que permite a los investigadores e ingenieros probar nuevos enfoques sin necesidad de recopilar sus propios datos.
Modelo FineART-VLA: aprendizaje mediante la predicción de los siguientes pasos.
Junto con el modelo de datos, también se introdujo FineART-VLA, una política visual-lingüística-de acción que puede predecir la siguiente subtarea durante la operación. En lugar de esperar a una instrucción completa del usuario, el modelo decide por sí mismo qué hacer a continuación, basándose en la imagen y el contexto. Este enfoque, conocido como entrenamiento intermedio, permite un aprendizaje mucho más rápido y una mejor adaptación.
Las investigaciones han demostrado que, en la tarea de razonamiento espacial (donde el robot debe determinar cuál de los dos objetos similares debe mover), la eficacia aumentó del 32,0% al 100,0%. Además, tras un ajuste mínimo en un nuevo robot, el modelo necesita diez veces menos datos que los modelos tradicionales sin entrenamiento intermedio. Esto significa que el desarrollo de sistemas para nuevos dispositivos puede ser mucho más rápido y económico.
Generalización zero-shot: clave para la flexibilidad de los robots
 Imagen ampliadaCerrar ampliaciónImagen anterior
Uno de los logros más importantes de FineART-VLA es su capacidad de generalización zero-shot. El modelo puede funcionar en tareas completamente nuevas y con hardware nuevo sin necesidad de un entrenamiento adicional con datos de ese dispositivo. Esto significa que, después de una sola adaptación, se puede utilizar en diferentes contextos - por ejemplo, en una fábrica, en una clínica o en el hogar - sin necesidad de recopilar nuevos datos.
Esta flexibilidad es clave para el desarrollo de robots que deben operar en entornos diversos y dinámicos. En lugar de crear modelos separados para cada dispositivo o tarea, se puede utilizar una única solución que aprende y se adapta. Esto reduce los costos, acorta el tiempo de implementación y abre el camino a sistemas más independientes.
Importancia para el futuro de la robótica
FineART y FineART-VLA no son solo nuevas herramientas de investigación, sino también un posible paso adelante en el desarrollo de robots del mundo real. Gracias a los datos detallados y las técnicas de aprendizaje que permiten una rápida adaptación a nuevas tareas, los sistemas pueden ser más independientes y flexibles. Esto puede tener importancia para el sector industrial, donde los robots deben manipular diferentes productos, o en la rehabilitación, donde se necesitan soluciones individuales.
Sin embargo, es importante recordar que el modelo ha sido probado en un entorno simulado y en tareas específicas. Su eficacia en el mundo real, especialmente en condiciones impredecibles, requiere más investigación. No es todavía un producto listo para su implementación masiva, pero representa un paso importante hacia robots más inteligentes e independientes.
La importancia de FineART para el futuro de la robótica va más allá de los logros técnicos: es un nuevo paradigma en el desarrollo de sistemas autónomos. Gracias a la posibilidad de generalización zero-shot y al bajo requisito de datos, modelos como FineART-VLA pueden implementarse rápidamente en diferentes sectores, desde la producción industrial, donde los robots deben manipular diversos productos sin necesidad de reprogramación, hasta la rehabilitación, donde un enfoque individualizado del paciente requiere soluciones flexibles. En el hogar, estos sistemas pueden ayudar a las personas mayores o con discapacidades en sus tareas diarias, adaptándose a sus necesidades sin necesidad de introducir nuevas instrucciones detalladas.
Aunque el modelo ha sido probado en un entorno simulado y en un conjunto limitado de tareas, su potencial para trabajar en el mundo real es significativo, especialmente cuando se considera la escalabilidad y la reducción de los costos de implementación. En el futuro, esto podría conducir a la creación de robots universales que no solo realizan tareas, sino que también aprenden a realizarlas de una manera comprensible para el ser humano, lo que abre el camino a una colaboración más natural entre humanos y máquinas.