Novo padrão em dados para manipulação com as duas mãos.
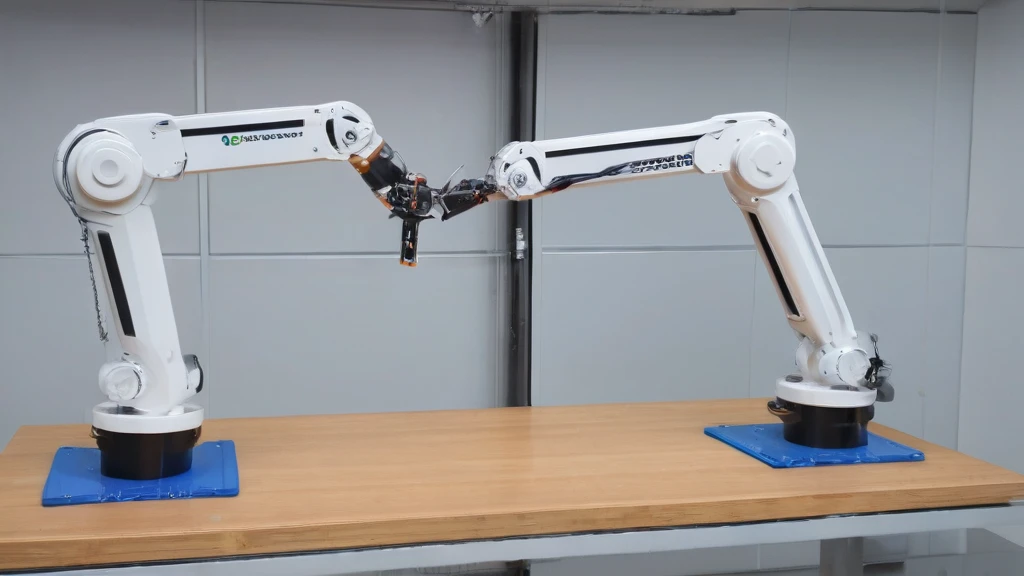
FineART é o conjunto de dados mais abrangente até agora para robôs que realizam tarefas com as duas mãos. Contém 40.543 episódios, o que corresponde a 1.718 horas de operação e mais de 533 mil sub-tarefas distribuídas em 151 tarefas diferentes. Ao contrário dos conjuntos de dados anteriores, que frequentemente continham apenas um único comando de alto nível por episódio, FineART oferece uma anotação detalhada de cada etapa - o que significa que cada movimento e decisão são registrados com precisão. Isso permite que os modelos aprendam não apenas "o que fazer", mas também "como fazê-lo" no contexto de uma tarefa específica.
Essa anotação profunda é fundamental para o desenvolvimento de robôs que precisam operar em ambientes reais - por exemplo, Robótica na fabricação aditiva., reabilitação ou em casa - onde um único comando não é suficiente, mas são necessárias ações complexas e multi-etapas. O conjunto de dados foi aberto à comunidade científica e estará disponível no Hugging Face, permitindo que pesquisadores e engenheiros testem novas abordagens sem a necessidade de coletar seus próprios dados.
Modelo FineART-VLA: aprendendo através da previsão dos próximos passos.
Juntamente com o conjunto de dados, também foi introduzido o FineART-VLA - uma política visão-linguagem-ação que pode prever a próxima sub-tarefa durante a operação. Em vez de esperar por um comando completo do usuário, o modelo decide sozinho o que fazer em seguida, com base na imagem e no contexto. Essa abordagem, conhecida como treinamento intermediário, permite um aprendizado muito mais rápido e melhor adaptação.
Pesquisas mostraram que, em uma tarefa de raciocínio espacial - onde o robô deve determinar qual dos dois objetos semelhantes mover - a precisão aumentou de 32,0% para 100,0%. Além disso, após um ajuste mínimo em um novo robô, o modelo precisa de dez vezes menos dados do que os modelos tradicionais sem treinamento intermediário. Isso significa que o desenvolvimento de sistemas para novos dispositivos pode ser muito mais rápido e barato.
Generalização zero-shot - a chave para a flexibilidade dos robôs.
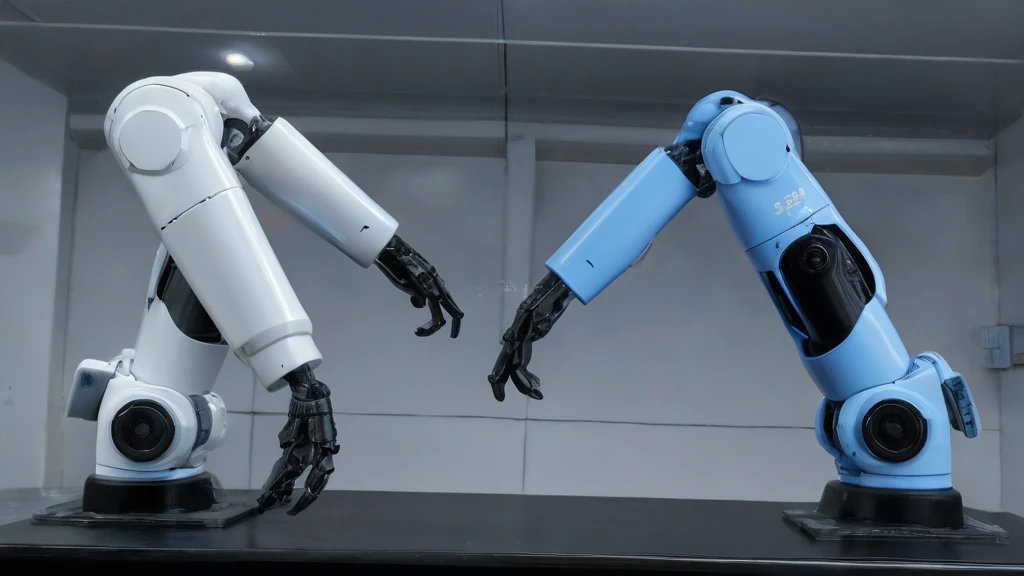 Imagem ampliadaFechar ampliaçãoImagem anterior
Uma das maiores conquistas do FineART-VLA é a sua capacidade de generalização zero-shot. O modelo consegue operar em tarefas totalmente novas e em hardware novo sem necessidade de treino adicional com dados desse dispositivo. Isso significa que, após um único ajuste, pode ser usado em diferentes contextos - por exemplo, numa fábrica, numa clínica ou em casa - sem necessidade de recolher novamente os dados.
Essa flexibilidade é fundamental para o desenvolvimento de robôs que devem operar em ambientes diversificados e dinâmicos. Em vez de criar modelos separados para cada dispositivo ou tarefa, pode-se usar uma única solução que aprende e se adapta. Isso reduz custos, acelera o tempo de implementação e abre caminho para sistemas mais independentes.
Importância para o futuro da robótica
O FineART e o FineART-VLA não são apenas novas ferramentas de pesquisa, mas também um potencial avanço no desenvolvimento de robôs do mundo real. Graças aos dados detalhados e às técnicas de aprendizagem que permitem uma rápida adaptação a novas tarefas, os sistemas podem ser mais independentes e flexíveis. Isso pode ter importância para o setor industrial, onde os robôs devem lidar com diferentes produtos, ou na reabilitação, onde são necessárias soluções individuais.
No entanto, é importante lembrar que o modelo foi testado num ambiente simulado e em tarefas específicas. A sua eficácia no mundo real, especialmente em condições imprevisíveis, requer mais investigação. Não é ainda um produto pronto para implementação em larga escala, mas representa um passo importante rumo a robôs mais inteligentes e autónomos.
A importância do FineART para o futuro da robótica vai além das conquistas técnicas - é uma nova paradigma no desenvolvimento de sistemas autónomos. Graças à capacidade de generalização zero-shot e ao baixo requisito de dados, modelos como o FineART-VLA podem ser rapidamente implementados em diferentes setores, desde a produção industrial, onde os robôs devem lidar com diversos produtos sem necessidade de reprogramação, até à reabilitação, onde uma abordagem individualizada do paciente requer soluções flexíveis. Em casa, esses sistemas podem ajudar idosos ou pessoas com deficiência nas tarefas diárias, adaptando-se às suas necessidades sem necessidade de introduzir novas instruções detalhadas.
Embora o modelo tenha sido testado num ambiente simulado e num conjunto limitado de tarefas, o seu potencial para operar no mundo real é significativo - especialmente quando se considera a escalabilidade e a redução dos custos de implementação. No futuro, isso pode levar à criação de robôs universais que não apenas executam tarefas, mas também aprendem a fazê-las de uma forma compreensível para os humanos, o que abre caminho para uma colaboração mais natural entre humanos e máquinas.