Çift kollu manipülasyon için verilerde yeni standart
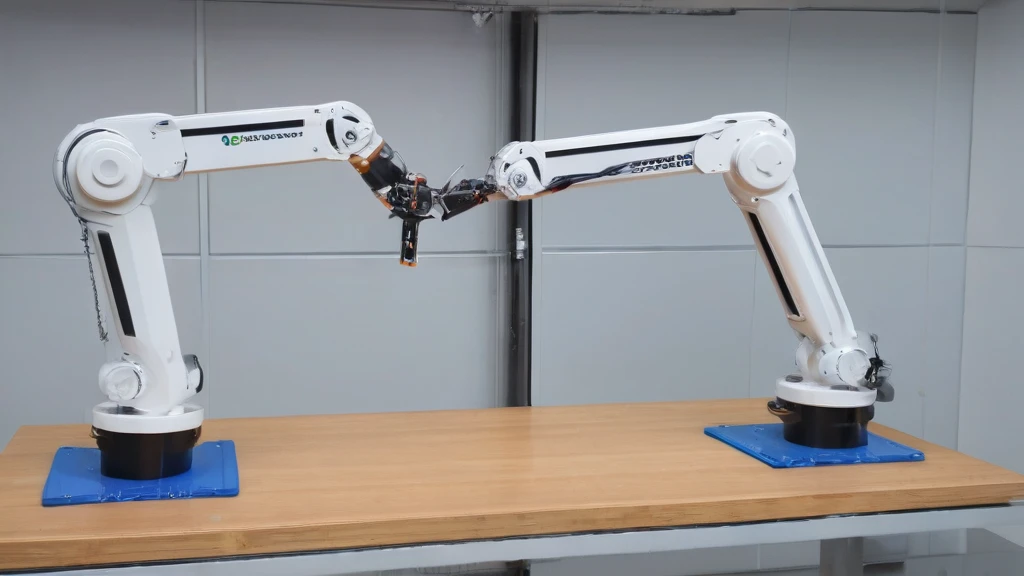
FineART, çift kollu görevleri gerçekleştiren robotlar için şimdiye kadar en kapsamlı veri kümesidir. 40.543 bölüm içerir ve bu da 1.718 saatlik operasyona ve 151 farklı göreve yayılmış 533 binden fazla alt görev anlamına gelir. Daha önceki veri kümelerinin aksine, genellikle bir bölümde yalnızca tek bir üst düzey komut içeren FineART, her adımın ayrıntılı olarak açıklanmasını sunar; bu da her hareketin ve kararın tam olarak kaydedildiği anlamına gelir. Bu, modellerin sadece "ne yapılması gerektiğini" değil, aynı zamanda belirli bir görev bağlamında "nasıl yapılacağını" öğrenmesini sağlar.
Bu kadar derin bir açıklama, gerçek ortamlarda çalışması gereken robotların geliştirilmesi için çok önemlidir - örneğin: Katkılı üretimde robotik, rehabilitasyonda veya evde - burada tek bir komut yeterli değildir, ancak karmaşık, çok aşamalı eylemler gereklidir. Veri kümesi bilimsel topluluğa açık hale getirilecek ve Hugging Face'te kullanıma sunulacak; bu da araştırmacıların ve mühendislerin kendi verilerini toplamadan yeni yaklaşımları test etmelerini sağlayacaktır.
FineART-VLA modeli: sonraki adımları tahmin ederek öğrenme
Veri kümesiyle birlikte, bir operasyon sırasında bir sonraki alt görevi tahmin edebilen görsel-dilsel-eylemsel bir politika olan FineART-VLA da tanıtıldı. Model, kullanıcıdan tam bir komut beklemek yerine, görüntüye ve bağlama dayanarak ne yapacağına kendisi karar verir. Orta eğitim olarak bilinen bu yaklaşım, çok daha hızlı öğrenmeye ve daha iyi uyum sağlamaya olanak tanır.
Araştırmalar, robotun iki benzer nesneden hangisinin hareket ettirilmesi gerektiğini belirlemesi gereken mekansal muhakeme görevinde başarı oranının %32,0'dan %100,0'a yükseldiğini göstermiştir. Ek olarak, yeni bir robota minimum düzeyde uyum sağladıktan sonra model, orta eğitim içermeyen geleneksel modellere kıyasla on kat daha az veriye ihtiyaç duyar. Bu, yeni cihazlar için sistemlerin geliştirilmesinin çok daha hızlı ve uygun maliyetli olabileceği anlamına gelir.
Sıfır atışlı genelleme - robotların esnekliğinin anahtarı
 Büyütülmüş resim.Yakınlaştırmayı kapat.Önceki resim.
FineART-VLA'nın en önemli başarılarından biri, sıfır atımlı genelleme yeteneğidir. Model, ek eğitim verisi olmadan tamamen yeni görevlerde ve yeni donanımda çalışabilir. Bu, tek bir uyarlama işleminden sonra farklı bağlamlarda - örneğin bir fabrikada, klinikte veya evde - yeniden veri toplama ihtiyacı duymadan kullanılabilir olduğu anlamına gelir.
Bu esneklik, çeşitli ve dinamik ortamlarda çalışacak robotların geliştirilmesi için çok önemlidir. Her cihaz veya görev için ayrı modeller oluşturmak yerine, öğrenen ve uyum sağlayan tek bir çözüm kullanılabilir. Bu, maliyetleri azaltır, uygulama süresini kısaltır ve daha bağımsız sistemlerin önünü açar.
Robotik alanının geleceği için önemi
FineART ve FineART-VLA sadece yeni araştırma araçları değil, aynı zamanda gerçek dünya robotlarının geliştirilmesinde potansiyel bir adımdır. Ayrıntılı veriler ve yeni görevlere hızlı uyum sağlamayı sağlayan öğrenme teknikleri sayesinde sistemler daha bağımsız ve esnek olabilir. Bu, robotların çeşitli ürünleri işlemesi gereken endüstriyel sektör veya bireysel çözümlerin gerekli olduğu rehabilitasyon gibi alanlarda önemli olabilir.
Ancak modelin simüle edilmiş bir ortamda ve belirli görevlerde test edildiğini unutmamak önemlidir. Gerçek dünyadaki etkinliği, özellikle öngörülemeyen koşullarda daha fazla araştırma gerektirir. Bu henüz seri üretime hazır bir ürün değil, ancak daha akıllı ve otonom robotlara doğru önemli bir adımdır.
FineART'ın robotik alanının geleceği için önemi, teknik başarıların ötesine geçer - bu, otonom sistemlerin geliştirilmesinde yeni bir paradigmadır. Sıfır atımlı genelleme yeteneği ve düşük veri gereksinimi sayesinde, FineART-VLA gibi modeller çeşitli sektörlerde hızla uygulanabilir; örneğin endüstriyel üretimde robotların yeniden programlama ihtiyacı duymadan çeşitli ürünleri işlemesi veya rehabilitasyonda hastaya yönelik bireysel yaklaşımın esnek çözümler gerektirmesi. Evde bu tür sistemler, yaşlılara veya engellilere günlük görevlerinde yardımcı olabilir ve yeni talimatlar girmeden ihtiyaçlarına uyum sağlayabilir.
Model simüle edilmiş bir ortamda ve sınırlı sayıda görev üzerinde test edilmesine rağmen, gerçek dünyada çalışma potansiyeli önemlidir - özellikle ölçeklenebilirlik ve uygulama maliyetlerinin azaltılması düşünüldüğünde. Gelecekte bu, sadece görevleri yerine getirmekle kalmayıp aynı zamanda insan tarafından anlaşılabilir bir şekilde bunları nasıl yapacaklarını da öğrenen evrensel robotların oluşturulmasına yol açabilir; bu da insanlar ve makineler arasında daha doğal bir işbirliğinin önünü açar.