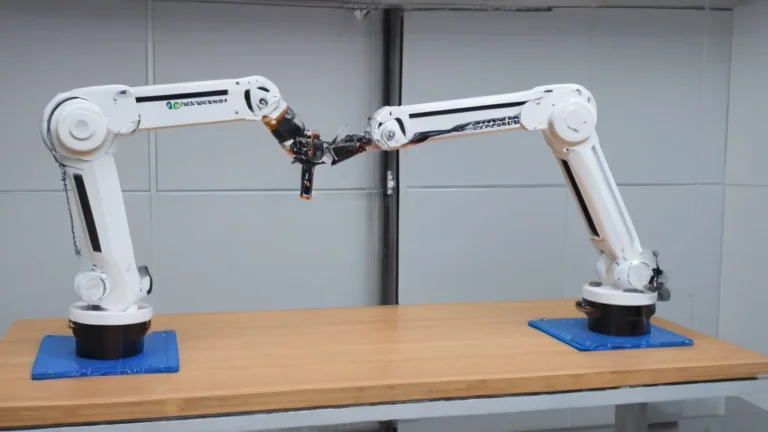
Como o SAKI transforma o aprendizado a partir de vídeos em tarefas móveis reais?
SAKI é uma nova abordagem para ensinar robôs a manipular, que usa vídeos humanos como fonte de dados. Em vez de se limitar a tarefas simples em uma mesa, o framework permite a composição de interações registradas independentemente em tarefas móveis contínuas. Uma característica fundamental é a capacidade de transmitir informações sobre a cena e a configuração do robô entre as habilidades subsequentes, permitindo uma transição suave de uma etapa para outra, mesmo com mudanças no ambiente.
O sistema não apenas aprende movimentos individuais, mas também lembra interações críticas com objetos. Isso permite que ele adapte suas ações a diferentes layouts de cena, o que foi confirmado em experimentos com um robô real. Vale ressaltar que o framework não exige programação precisa por parte do usuário - basta registrar os movimentos humanos e o SAKI reconhecerá como combiná-los.
Tecnologias que suportam continuidade e adaptação em tempo real
Durante a execução de uma tarefa, o SAKI mantém a estimativa dos objetos mesmo com mudanças na perspectiva, evitando a perda de orientação. Isso é fundamental para tarefas como "limpar um cômodo" ou "limpar superfícies", onde o robô deve se lembrar da localização de um objeto, mesmo que o ângulo de visão mude. O feedback visual permite a atualização da trajetória do movimento em tempo real, melhorando a precisão e a confiabilidade da execução.
Além disso, o framework utiliza a otimização do corpo inteiro (whole-body optimization), que coordena os movimentos da base, do braço e do gripper. Estudos de ablação mostram que, mantendo o feedback constante e a otimização, a melhoria na conclusão de tarefas de longo prazo é significativa - o que sugere que o preparo preciso das referências de tarefa tem um grande impacto na eficiência.
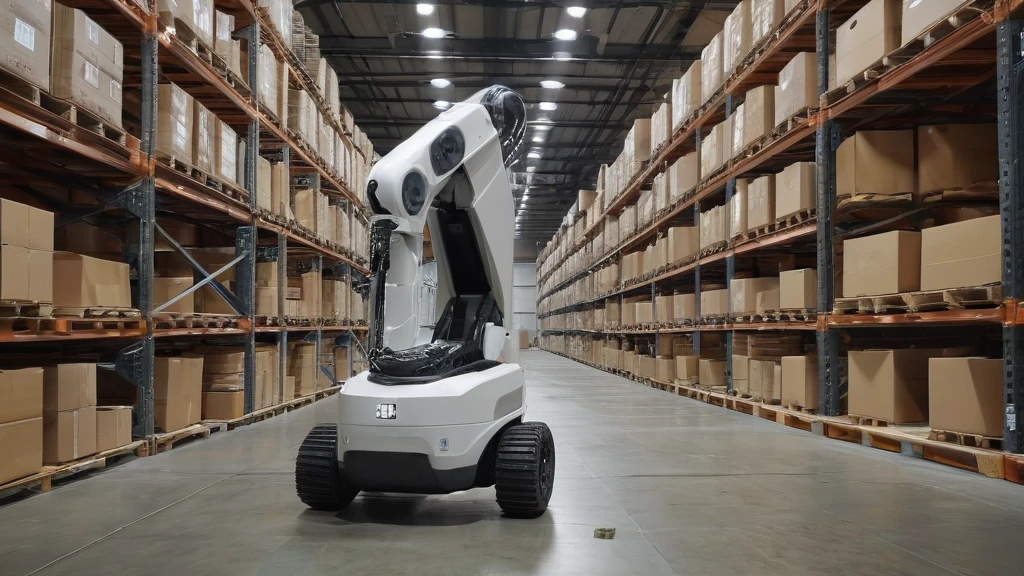 Imagem ampliadaFechar ampliaçãoImagem anterior
Aplicações e limitações na prática
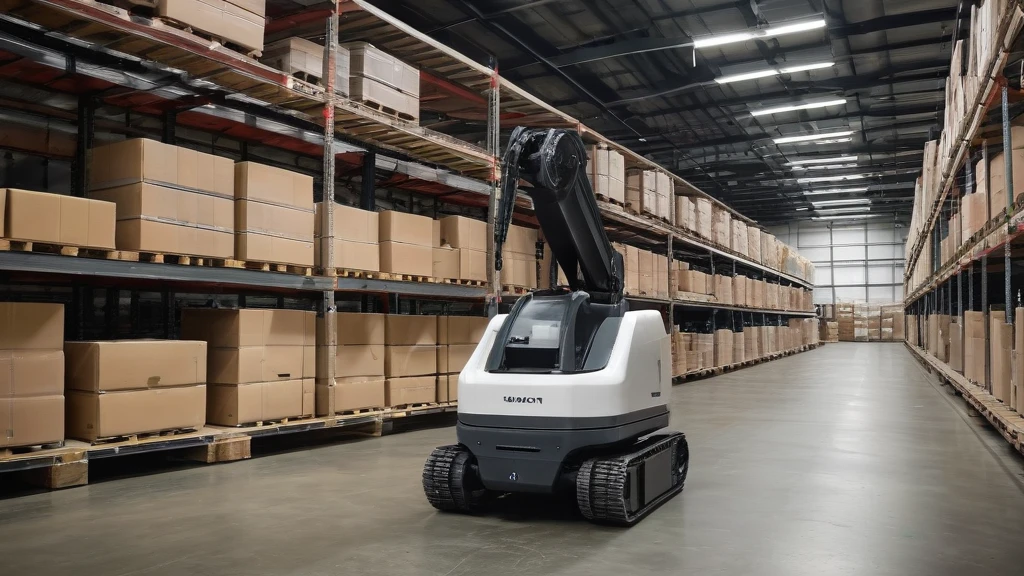
SAKI pode ser usado em casas inteligentes, armazéns ou fábricas, onde os robôs precisam realizar tarefas complexas sem supervisão constante. Exemplos incluem tarefas como "limpar um cômodo" ou "mover objetos de um lugar para outro", que exigem uma abordagem multifacetada e adaptação a um ambiente em mudança.
No entanto, o sistema ainda não é totalmente autônomo - seu funcionamento depende da qualidade dos vídeos de entrada e da precisão da estimativa dos objetos. Em condições de visibilidade limitada ou grandes interferências visuais, podem ocorrer erros no reconhecimento da cena. Além disso, embora o framework demonstre potencial, não há informações sobre sua implementação em sistemas comerciais reais.
Perspectivas para o futuro da robótica móvel
SAKI representa um passo à frente na direção de sistemas de trabalho mais flexíveis e autônomos. Se for otimizado para desempenho e maior resistência a interferências, pode se tornar a base para robôs que auxiliam em tarefas diárias. Será fundamental continuar pesquisando o impacto da qualidade dos dados de entrada e desenvolver métodos que suportem a incerteza na estimativa da cena.
No futuro, é possível combinar SAKI com outras técnicas, como aprendizado por reforço ou modelagem do mundo, o que permitirá uma abordagem ainda mais avançada para a resolução de tarefas. No entanto, atualmente, o sistema permanece em fase de pesquisa e não foi implementado em soluções comerciais.
No contexto das perspectivas de desenvolvimento, SAKI abre novas possibilidades para Robôs móveis em ambientes dinâmicos, onde é necessário não apenas executar ações individuais, mas também integrá-las de forma contínua em objetivos de longo prazo. Uma vantagem fundamental do sistema é sua capacidade de adaptação sem a necessidade de reprogramação - o que reduz significativamente a barreira de entrada para usuários que não são especialistas. No entanto, para alcançar total autonomia, será necessário desenvolver mecanismos para lidar com situações imprevistas, como obstáculos inesperados ou mudanças na estrutura da cena.
As pesquisas mostram que, mesmo com o desempenho atual, o sistema pode ser sensível a interferências visuais e à qualidade limitada dos vídeos de entrada, o que sugere a necessidade de mais trabalho em métodos que suportem a incerteza. No futuro, é possível combinar SAKI com técnicas de aprendizado por reforço ou modelagem do mundo, o que permitirá uma abordagem ainda mais flexível para a resolução de tarefas. Essas integrações podem permitir que os robôs não apenas executem ações pré-programadas, mas também aprendam novas estratégias em tempo real com base na interação com o ambiente.