Як SAKI перетворює навчання з відео в реальні мобільні завдання?
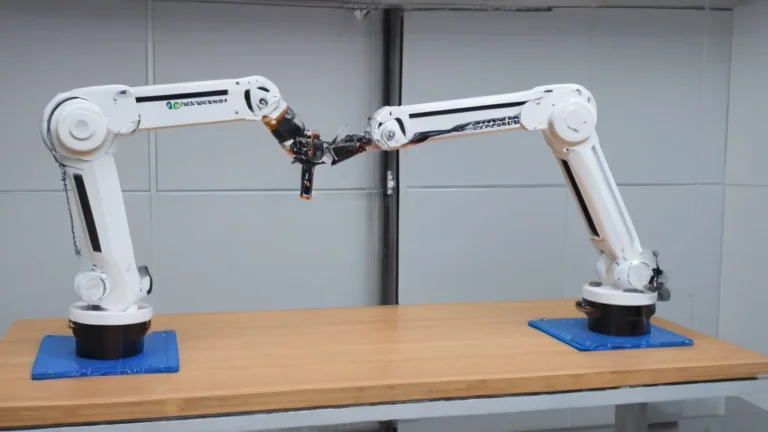
SAKI - це новий підхід до навчання роботів маніпулюванню, який використовує відео людей як джерело даних. Замість того, щоб обмежуватися простими завданнями на столі, фреймворк дозволяє компонувати незалежно записані взаємодії в безперервні мобільні завдання. Ключовою особливістю є можливість передачі інформації про сцену та конфігурацію робота між послідовними навичками, що дозволяє плавно переходити від одного етапу до іншого навіть при змінах навколишнього середовища.
Система не тільки вивчає окремі рухи, але й запам’ятовує критичні взаємодії з об’єктами. Завдяки цьому вона може адаптувати свої дії до різних конфігурацій сцени, що було підтверджено в експериментах на реальному роботі. Варто підкреслити, що фреймворк не вимагає від користувача точного програмування - достатньо записати рухи людини, і SAKI сам розпізнає, як їх поєднати.
Технології, що підтримують безперервність і адаптацію в режимі реального часу.
Під час виконання завдання SAKI підтримує оцінку об’єктів навіть при зміні перспективи, що запобігає втраті орієнтації. Це ключове значення для завдань типу «прибирання кімнати» або «протирання поверхні», де робот повинен пам’ятати, де знаходиться даний об’єкт, незважаючи на зміну кута зору. Візуальний зворотний зв’язок дозволяє оновлювати траєкторію руху в режимі реального часу, що покращує точність і надійність виконання.
Крім того, фреймворк використовує оптимізацію всього тіла (whole-body optimization), яка координує рухи основи, руки та захоплювача. Дослідження абляції показують, що при збереженні стабільного зворотного зв’язку та оптимізації, покращення у завершенні довгострокових завдань є значним - що свідчить про те, що точна підготовка референсних даних має великий вплив на ефективність.
 Збільшене зображенняЗакрити збільшенняПопереднє зображення
Застосування та обмеження на практиці.
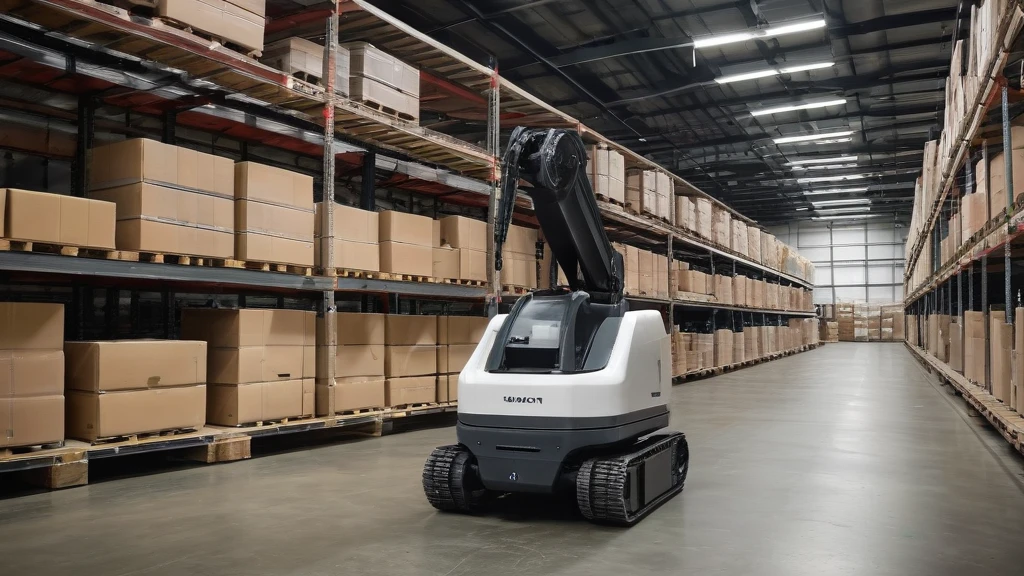
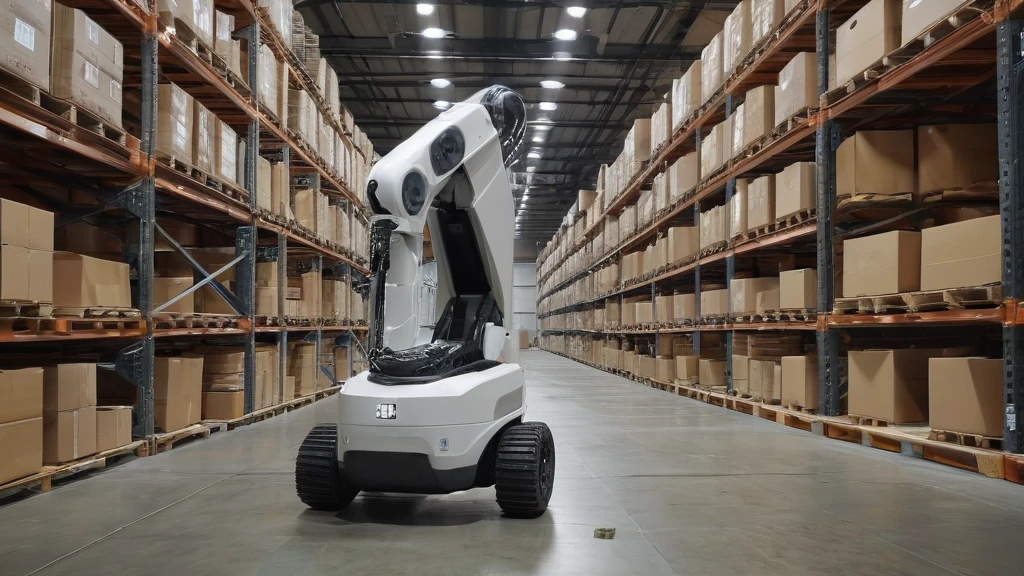
SAKI може знайти застосування в розумних будинках, складах або виробничих підприємствах, де роботи повинні виконувати складні завдання без постійного нагляду. Прикладом є завдання типу «прибирання кімнати» або «перенесення предметів з одного місця в інше», які вимагають багатоетапного підходу та адаптації до мінливого середовища.
Однак система ще не є повністю автономною - її робота залежить від якості вхідних відео та точності оцінки об’єктів. В умовах обмеженої видимості або значних візуальних перешкод можуть виникати помилки у розпізнаванні сцени. Крім того, хоча фреймворк демонструє потенціал, немає інформації про його впровадження в реальні комерційні системи.
Перспективи для майбутнього мобільної робототехніки
SAKI є кроком вперед у напрямку більш гнучких і автономних робочих систем. Якщо її буде оптимізовано з точки зору продуктивності та підвищеної стійкості до перешкод, вона може стати основою для роботів-помічників у повсякденних завданнях. Ключовим буде подальше вивчення впливу якості вхідних даних і розробка методів підтримки невизначеності при оцінці сцени.
У майбутньому можливо поєднати SAKI з іншими техніками, такими як навчання з підкріпленням або моделювання світу, що дозволить досягти ще більш просунутого підходу до вирішення завдань. Однак наразі система залишається в дослідницькій фазі і не була впроваджена в комерційних рішеннях.
У контексті перспектив розвитку SAKI відкриває нові можливості для Мобільні роботи у динамічних середовищах, де необхідно не лише виконувати окремі дії, але й плавно інтегрувати їх у довгострокові цілі. Ключовою перевагою системи є її здатність адаптуватися без необхідності повторного програмування - що значно знижує бар’єр входу для користувачів, які не є фахівцями. Однак, щоб досягти повної автономії, необхідно буде розробити механізми для обробки непередбачених ситуацій, таких як несподівані перешкоди або зміни в структурі сцени.
Дослідження показують, що навіть при поточній продуктивності система може бути чутливою до візуальних перешкод і обмеженої якості вхідних відео, що свідчить про необхідність подальших робіт над методами підтримки невизначеності. У майбутньому можливо поєднати SAKI з техніками навчання з підкріпленням або моделюванням світу, що дозволить досягти ще більш гнучкого підходу до вирішення завдань. Такі інтеграції можуть дати змогу роботам не лише виконувати попередньо запрограмовані дії, але й навчатися новим стратегіям у режимі реального часу на основі взаємодії з навколишнім середовищем.