Wie SAKI das Lernen aus Videos in reale mobile Aufgaben umwandelt
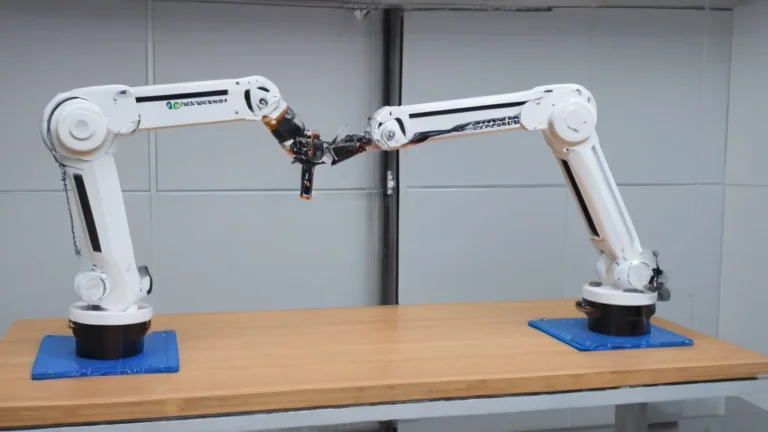
SAKI ist ein neuer Ansatz für das Robotertraining, der menschliche Videos als Datenquelle nutzt. Anstatt sich auf einfache Tischaufgaben zu beschränken, ermöglicht das Framework die Kombination unabhängig aufgezeichneter Interaktionen in kontinuierliche mobile Aufgaben. Ein wichtiges Merkmal ist die Möglichkeit, Informationen über die Szene und die Roboterkonfiguration zwischen den einzelnen Fähigkeiten zu übertragen, was einen reibungslosen Übergang von einer Phase zur nächsten auch bei Veränderungen der Umgebung ermöglicht.
Das System lernt nicht nur einzelne Bewegungen, sondern speichert auch kritische Interaktionen mit Objekten. Dadurch kann es seine Aktionen an verschiedene Szenenlayouts anpassen, was in Experimenten mit einem realen Roboter bestätigt wurde. Es ist wichtig zu betonen, dass das Framework keine präzise Programmierung durch den Benutzer erfordert - es reicht aus, menschliche Bewegungen aufzuzeichnen, und SAKI erkennt selbstständig, wie diese kombiniert werden können.
Technologien zur Unterstützung von Kontinuität und Echtzeitanpassung
Während der Ausführung einer Aufgabe behält SAKI die Objektschätzung auch bei Perspektivenänderungen bei, was Orientierungsverluste verhindert. Dies ist entscheidend für Aufgaben wie „Aufräumen eines Raumes“ oder „Abwischen von Oberflächen“, bei denen sich der Roboter daran erinnern muss, wo sich ein bestimmtes Objekt befindet, selbst wenn sich der Blickwinkel ändert. Visuelle Rückkopplung ermöglicht die Aktualisierung der Bewegungstrajektorie in Echtzeit, was die Genauigkeit und Zuverlässigkeit der Ausführung verbessert.
Darüber hinaus verwendet das Framework eine Ganzkörperoptimierung (whole-body optimization), die die Bewegungen von Basis, Arm und Greifer koordiniert. Ablationsstudien zeigen, dass bei gleichbleibender Rückkopplung und Optimierung die Verbesserung bei der Durchführung langfristiger Aufgaben erheblich ist - was darauf hindeutet, dass eine präzise Vorbereitung der Referenzaufgaben einen großen Einfluss auf die Effizienz hat.
 Vergrößertes Bild.Vergrößerung schließen.Vorheriges Bild.
Anwendungen und Einschränkungen in der Praxis
SAKI kann in intelligenten Häusern, Lagern oder Produktionsstätten eingesetzt werden, wo Roboter komplexe Aufgaben ohne ständige Aufsicht ausführen müssen. Beispiele sind Aufgaben wie „Aufräumen eines Raumes“ oder „Verschieben von Objekten von einem Ort zum anderen“, die einen mehrstufigen Ansatz und eine Anpassung an sich ändernde Umgebungen erfordern.
Das System ist jedoch noch nicht vollständig autonom - seine Funktionsweise hängt von der Qualität der Eingangsvideos und der Genauigkeit der Objekterkennung ab. Unter Bedingungen mit eingeschränkter Sicht oder starken visuellen Störungen kann es zu Fehlern bei der Szenenerkennung kommen. Darüber hinaus gibt es zwar keine Informationen über den Einsatz in realen kommerziellen Systemen, aber das Framework demonstriert dennoch sein Potenzial.
Perspektiven für die Zukunft der mobilen Robotik
SAKI stellt einen Schritt vorwärts auf dem Weg zu flexibleren und autonomeren Arbeitssystemen dar. Wenn es hinsichtlich Leistung und erhöhter Störungsresistenz optimiert wird, kann es zum Fundament für Roboter werden, die bei alltäglichen Aufgaben unterstützen. Entscheidend wird die weitere Erforschung des Einflusses der Qualität der Eingabedaten sowie die Entwicklung von Methoden zur Unterstützung der Unsicherheit bei der Szenenschätzung sein.
In Zukunft ist es möglich, SAKI mit anderen Techniken wie Reinforcement Learning oder Weltmodellierung zu kombinieren, was einen noch fortschrittlicheren Ansatz zur Lösung von Aufgaben ermöglicht. Derzeit befindet sich das System jedoch noch in der Forschungsphase und wurde nicht in kommerziellen Lösungen implementiert.
Im Hinblick auf die Entwicklungsperspektiven eröffnet SAKI neue Möglichkeiten für Mobile Roboter in dynamischen Umgebungen, in denen es nicht nur darum geht, einzelne Aufgaben auszuführen, sondern auch diese nahtlos in langfristige Ziele zu integrieren. Ein wesentlicher Vorteil des Systems ist seine Fähigkeit zur Anpassung ohne erneute Programmierung - was die Einstiegshürde für Nicht-Experten deutlich senkt. Um jedoch eine vollständige Autonomie zu erreichen, müssen Mechanismen entwickelt werden, um mit unvorhergesehenen Situationen wie unerwarteten Hindernissen oder Veränderungen in der Szenenstruktur umzugehen.
Forschungen zeigen, dass das System selbst bei seiner aktuellen Leistung empfindlich auf visuelle Störungen und eine geringe Qualität der Eingangsvideos reagieren kann, was die Notwendigkeit weiterer Arbeiten an Methoden zur Unterstützung von Unsicherheit nahelegt. In Zukunft ist es möglich, SAKI mit Techniken des Reinforcement Learning oder der Weltmodellierung zu kombinieren, was einen noch flexibleren Ansatz zur Lösung von Aufgaben ermöglicht. Solche Integrationen könnten Robotern nicht nur ermöglichen, zuvor programmierte Aufgaben auszuführen, sondern auch neue Strategien in Echtzeit auf der Grundlage der Interaktion mit der Umgebung zu erlernen.