Как модель ИИ может ошибаться - и почему это опасно для роботов
Исследования показывают, что даже передовые языковые модели (LLM) не всегда надежны в своих рассуждениях. В случае сложных задач их достоверность - то есть степень, в которой они действительно отражают процесс принятия решений - снижается на 44%. Это означает, что даже если модель, кажется, логически рассуждает шаг за шагом, ее выводы могут быть совершенно неверными. Для автономных роботов, которые принимают решения в режиме реального времени - например, на складах, в медицинских учреждениях или в промышленности - такая ложная достоверность может привести к ошибкам с серьезными последствиями: от повреждения товара до опасного поведения по отношению к людям.
В контексте робототехники, где решения часто имеют решающее значение для безопасности и эффективности, проблема носит не только теоретический характер. Когда модель ИИ «думает» слишком быстро или без надлежащего контроля, она может генерировать рассуждения, которые кажутся логичными, но совершенно отличаются от фактического процесса принятия решений. Это явление называется галлюцинацией - то есть генерацией ложных или неверных выводов. Без надлежащих механизмов проверки такие ошибки могут быть трудно обнаружить и привести к серьезным сбоям в системе.
Результаты исследований показывают, что только 25-39% времени модели LLM действительно отражают свои решения явным образом. Это означает, что большая часть их рассуждений непрозрачна - а это критически важно для систем, которые должны быть безопасными и надежными. Непосредственное применение таких моделей в робототехнике без дополнительного контроля может привести к ситуации, когда робот принимает решение на основе ложного умозаключения, а пользователь не знает, что произошло. Поэтому необходимы системы, которые не только поддерживают рассуждения, но и проверяют и контролируют их.
CT-SAFR: многоуровневая проверка для обеспечения безопасной автономии
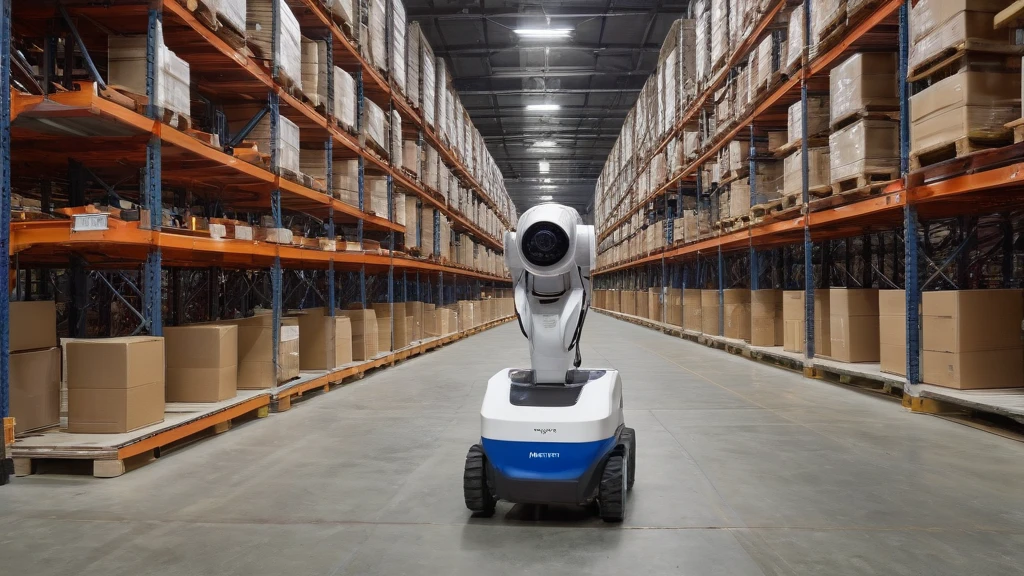
Фреймворк CT-SAFR (Chain-of-Thought Safety and Faithfulness for Robotics) был разработан специально для решения этой проблемы. Его основная цель - обеспечение безопасности и прозрачности рассуждений в автономных роботах посредством многоуровневой проверки процесса принятия решений. В тестах, проведенных на складских роботах, он достиг эффективности обнаружения ложных рассуждений на уровне 94,2% при количестве образцов n = 500 (95% ДИ: 91,8-95,9%). Это означает, что в более чем 94 случаях из 100 система способна распознавать, когда модель ИИ генерирует ложные выводы.
Важным аспектом является также скорость работы. CT-SAFR работает с задержкой менее 500 миллисекунд, что позволяет использовать его в системах реального времени без потери эффективности. В случае складских роботов, которые должны быстро реагировать на изменяющиеся условия, такая задержка вполне приемлема и не влияет отрицательно на их производительность. Тесты подтвердили, что фреймворк приводит к 87% снижению опасных результатов рассуждений (p < 0,001), что является важным шагом на пути к безопасной автономии.
CT-SAFR не только обнаруживает ошибки, но и позволяет анализировать, почему конкретное решение было опасным. Благодаря этому инженеры могут лучше понимать, где и как модель ИИ «ошибается», что позволяет улучшить ее и адаптировать к конкретным условиям работы. Это ключевой фактор для развития систем, которые не только работают безопасно, но и являются прозрачными - а значит, им можно доверять.
 Увеличенное изображениеЗакрыть увеличениеПредыдущее изображение
Применение и значение в практике робототехники
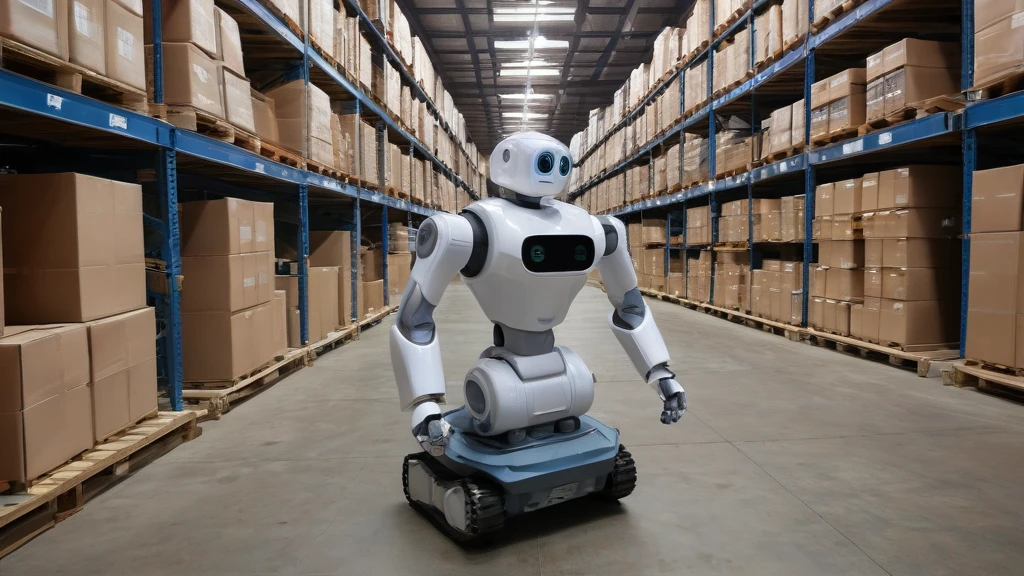
CT-SAFR имеет потенциал для трансформации многих областей, где автономные роботы должны принимать сложные решения. В логистике - например, на складах - роботы часто должны оценивать, безопасен ли данный путь, можно ли переместить товар, существует ли риск столкновения. Без надлежащего контроля рассуждений даже небольшая ошибка может привести к повреждению груза или травме работника. CT-SAFR позволяет своевременно обнаруживать такие ошибки и предотвращать их.
В медицине, где роботы помогают в операциях или транспортировке пациентов, прозрачность решений имеет чрезвычайно важное значение. Если система ИИ предлагает конкретное действие, врачи должны знать, почему она это делает - а не только то, что «это работает». CT-SAFR может быть ключевым элементом таких систем, обеспечивая надежность и проверяемость рассуждений. Это повышает доверие к технологии и способствует ее более быстрому внедрению в клиническую практику.
В промышленности, где роботы работают в тесном сотрудничестве с людьми, безопасность является приоритетом. CT-SAFR может быть интегрирован с системами мониторинга и контроля безопасности, обеспечивая дополнительный уровень защиты от неверных решений ИИ. Хотя фреймворк был протестирован только в одном случае (складской робот), его архитектура универсальна, что означает, что он может использоваться в различных средах и с различными типами роботов.
Ограничения и будущее безопасной автономии
Важно не завышать ожидания. CT-SAFR был представлен как фреймворк для проверки рассуждений, а не как готовый продукт для массового внедрения. Его эффективность была подтверждена только в одном тестовом случае, на складских роботах. Это означает, что его работа в других средах - например, в условиях внешней среды, при изменяющихся сценариях или во взаимодействии с людьми - требует дальнейших исследований.
Кроме того, фреймворк не устраняет все риски, связанные с ИИ. Он может обнаруживать ложные рассуждения, но не может предотвращать проблемы, возникающие из-за ошибочных входных данных, неточных датчиков или неправильного проектирования системы. Поэтому его роль заключается в поддержке, а не в замене инженеров и экспертов в процессе проектирования роботов.
Будущее безопасной автономии будет зависеть от таких решений, которые объединяют передовые модели ИИ с механизмами контроля, прозрачности и безопасности. CT-SAFR - это шаг в этом направлении: он не только может обнаруживать ошибку, но и показывает, где она возникла. Это открывает путь к системам, которые не только хорошо работают, но также могут быть понятны и надежны, что является ключом к их широкому внедрению в промышленности, медицине и повседневной жизни.