Como um modelo de IA pode pensar falsamente - e por que isso é perigoso para robôs
Pesquisas mostram que até mesmo modelos avançados de linguagem (LLMs) nem sempre são confiáveis em seus raciocínios. No caso de tarefas complexas, sua confiabilidade - ou seja, o grau em que realmente refletem o processo de tomada de decisão - diminui em 44%. Isso significa que, mesmo que um modelo pareça raciocinar logicamente passo a passo, suas conclusões podem ser completamente falsas. Para robôs autônomos, que tomam decisões em tempo real - por exemplo, em armazéns, hospitais ou na indústria - essa falsa confiabilidade pode levar a erros com grandes consequências: desde danos à mercadoria até comportamentos perigosos para com as pessoas.
No contexto da robótica, onde as decisões são frequentemente críticas para a segurança e eficiência, o problema não é apenas teórico. Quando um modelo de IA "pensa" muito rápido ou sem controle adequado, pode gerar um raciocínio que parece lógico, mas é completamente diferente do processo real de tomada de decisão. Este fenômeno é chamado de alucinação - ou seja, a geração de conclusões falsas ou incorretas. Sem mecanismos de verificação adequados, esses erros podem ser difíceis de detectar e levar a falhas graves no sistema.
Os resultados das pesquisas mostram que apenas 25-39% do tempo os modelos LLM realmente refletem suas decisões de forma explícita. Isso significa que a maior parte de seu raciocínio é opaca - o que é crítico para sistemas que devem ser seguros e responsáveis. A aplicação direta desses modelos na robótica sem controle adicional pode levar a situações em que um robô toma uma decisão com base em um raciocínio falso, e o usuário não sabe o que aconteceu. Portanto, são necessários sistemas que não apenas apoiem o raciocínio, mas também o verifiquem e controlem.
CT-SAFR: verificação em várias camadas para autonomia segura
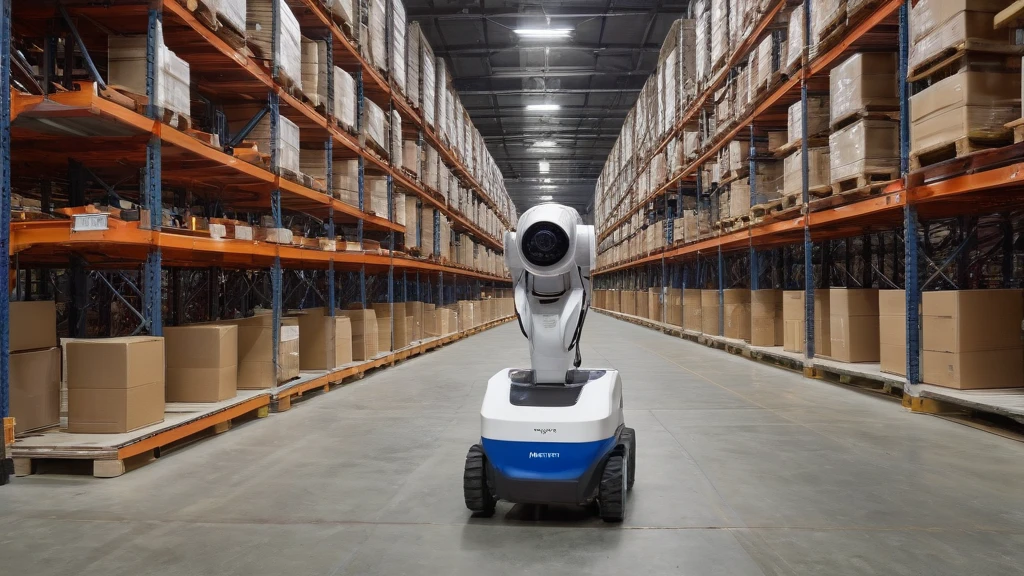
O framework CT-SAFR (Chain-of-Thought Safety and Faithfulness for Robotics) foi projetado especificamente para resolver este problema. Seu principal objetivo é garantir a segurança e a transparência do raciocínio em robôs autônomos, por meio de uma verificação em várias camadas do processo de tomada de decisão. Em testes realizados em robôs de armazém Alcançou uma taxa de precisão na detecção de raciocínios falsos de 94,2% com um tamanho de amostra de n = 500 (IC de 95%: 91,8-95,9%). Isso significa que, em mais de 94 casos a cada 100, o sistema consegue reconhecer quando o modelo de IA gera conclusões falsas.
Um aspeto importante é também a velocidade de operação. O CT-SAFR opera com um atraso inferior a 500 milissegundos - o que permite a sua utilização em sistemas de tempo real, sem perda de eficiência. No caso de robôs de armazém, que precisam reagir rapidamente às condições variáveis, tal atraso é totalmente aceitável e não afeta negativamente o seu desempenho. Os testes confirmaram que o framework leva a uma redução de 87% nos resultados perigosos do raciocínio (p < 0,001), o que representa um passo importante no sentido de uma autonomia segura.
O CT-SAFR não só deteta erros - também permite analisar por que razão uma determinada decisão foi perigosa. Graças a isso, os engenheiros podem compreender melhor onde e como o modelo de IA "equivocou-se", o que permite melhorá-lo e adaptá-lo a condições de trabalho específicas. Isto é fundamental para o desenvolvimento de sistemas que não só funcionam de forma segura, mas também são transparentes - e, portanto, podem ser confiáveis pelas pessoas.
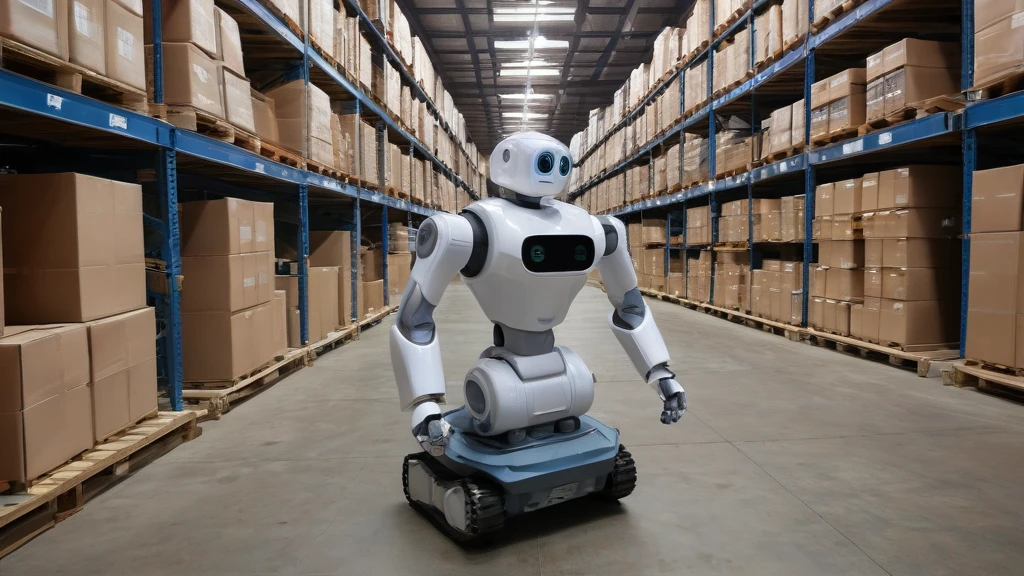 Imagem ampliadaFechar ampliaçãoImagem anterior
Aplicações e importância na prática da robótica
O CT-SAFR tem o potencial de transformar muitas áreas onde os robôs autónomos precisam tomar decisões complexas. Na logística - por exemplo, em armazéns - os robôs frequentemente precisam avaliar se um determinado caminho é seguro, se a mercadoria pode ser transportada ou se existe risco de colisão. Sem um controlo adequado do raciocínio, mesmo um pequeno erro pode levar a danos na carga ou lesões num trabalhador. O CT-SAFR permite detetar esses erros precocemente e preveni-los.
Na medicina, onde os robôs auxiliam em cirurgias ou no transporte de pacientes, a transparência das decisões é extremamente importante. Se um sistema de IA sugere uma ação específica, os médicos precisam saber por que o fez - e não apenas que "funciona". O CT-SAFR pode ser um elemento fundamental desses sistemas, garantindo que o raciocínio seja fiável e verificável. Isso aumenta a confiança na tecnologia e permite uma adoção mais rápida na prática clínica.
Na indústria, onde os robôs trabalham em estreita colaboração com as pessoas, a segurança é primordial. O CT-SAFR pode ser integrado aos sistemas de monitorização e controlo de segurança, proporcionando um nível adicional de proteção contra decisões incorretas da IA. Embora o framework tenha sido testado apenas num caso (robô de armazém), a sua arquitetura é universal - o que significa que pode ser utilizado em diferentes ambientes e com diferentes tipos de robôs.
Limitações e futuro da autonomia segura
É importante não exagerar nas expectativas. O CT-SAFR foi apresentado como um framework para verificação do raciocínio - e não como um produto pronto para implementação em larga escala. A sua eficácia foi confirmada apenas num caso de teste, em robôs de armazém. Isso significa que o seu funcionamento em outros ambientes - por exemplo, em condições externas, com cenários variáveis ou na interação com pessoas - requer mais investigação.
Além disso, o framework não elimina todos os riscos associados à IA. Ele pode detectar raciocínio falso, mas não pode evitar problemas decorrentes de dados de entrada incorretos, sensores imprecisos ou projeto inadequado do sistema. Portanto, seu papel é auxiliar, e não substituir, engenheiros e especialistas no processo de design de robôs.
O futuro da autonomia segura dependerá de soluções como esta - que combinam modelos avançados de IA com mecanismos de controle, transparência e segurança. O CT-SAFR é um passo nessa direção: ele não apenas detecta um erro, mas também mostra onde ele ocorreu. Isso abre caminho para sistemas que não apenas funcionam bem, mas também podem ser compreendidos e confiáveis - o que é fundamental para sua ampla adoção na indústria, medicina e vida cotidiana.