Команда в Х’юстоні: від фантастики до реальності робототехніки
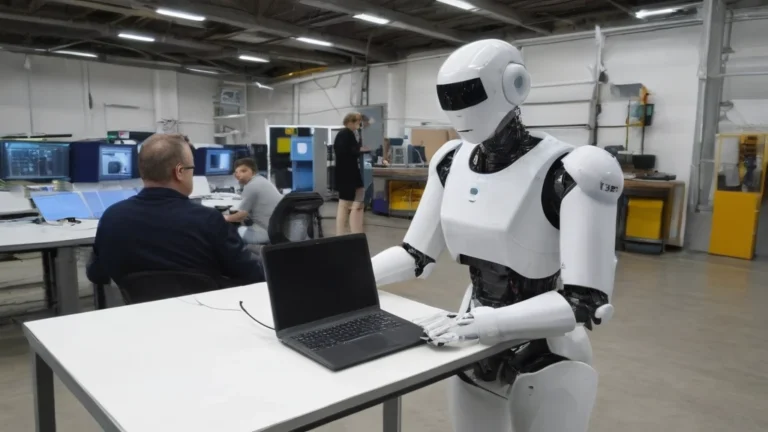
Колись дослідження космосу здавалося неймовірною фантазією, сьогодні воно стає реальністю завдяки передовим робототехнічним системам. У Центрі космічних польотів імені Джонсона в Х’юстоні працює команда з розробки маніпуляторних роботів, яка відіграє ключову роль у розробці обладнання та програмного забезпечення для підтримки космічних місій NASA. Їхньою головною метою є створення роботів, здатних виконувати точні ручні завдання - такі, які досі були виключно сферою діяльності людей. Пов’язана тема: Дослідницькі роботи.
Команда не ставить собі за мету замінити людей у космосі. Як підкреслює її лідер Шон Азімі, йдеться про те, щоб роботи підтримували людей, а не замінювали їх. Мета полягає в підвищенні безпеки та надійності космічних досліджень шляхом розробки пристроїв, які можуть працювати в екстремальних умовах - наприклад, під час ремонту супутників або підготовки баз на Місяці.
Демонстрація з роботом Valkyrie: крок вперед у маніпулятивній здатності
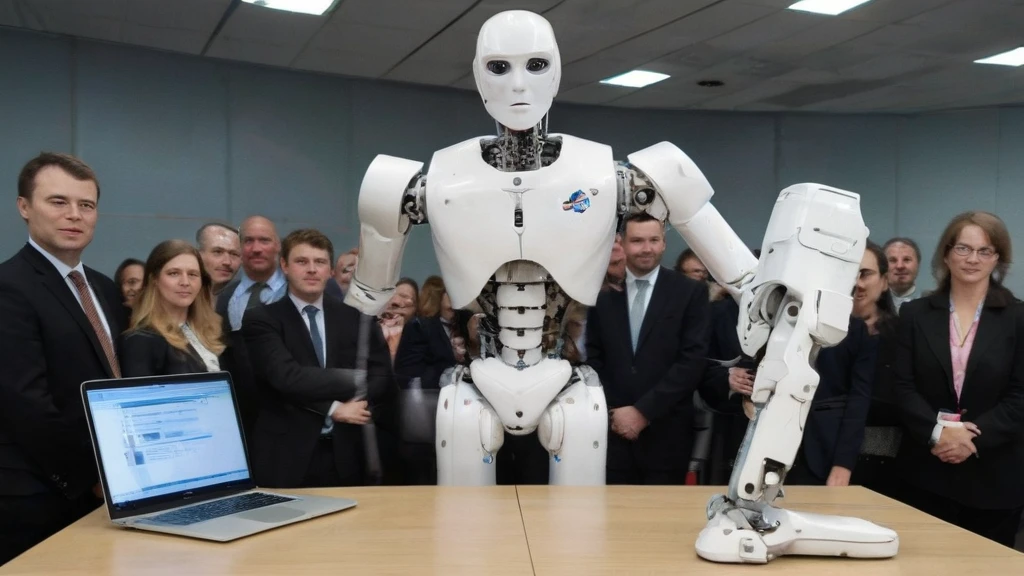
У рамках проєкту команда провела демонстрацію з гуманоїдним роботом Valkyrie, який є одним із найбільш передових пристроїв цього типу в програмі NASA. Демонстрація показала, як робот може виконувати завдання, що вимагають точності та гнучкості - такі як відкривання дверей, маніпулювання інструментами або пересування по складній місцевості.
Хоча це ще не впровадження на орбіті чи в пілотній місії, демонстрація підтверджує прогрес у напрямку створення роботів, здатних до повної співпраці з людьми. Це ключовий етап у розвитку технології, яка в майбутньому може підтримувати астронавтів під час тривалих місій за межами Землі.
Чому роботи не замінюють людей?
Команда з розробки маніпуляторних роботів наголошує, що її цілі далекі від повної автоматизації космічних досліджень. Замість цього йдеться про розробку пристроїв, які будуть працювати таким чином, щоб люди могли зосередитися на тому, що вони вміють найкраще - прийнятті складних рішень, креативності та адаптації до непередбачуваних ситуацій.
Як підкреслює лідер команди, якщо роботи стануть більш здатними, люди будуть ефективнішими у тому, що вони роблять найкраще. Йдеться не про заміну, а про розширення можливостей - як для астронавтів, так і для космічних місій в цілому.
Майбутнє співпраці людей і роботів у космосі
Розробка вправних роботів - це не лише технічний виклик, але й питання довіри. Роботи повинні бути не тільки ефективними, але й передбачуваними та безпечними - особливо в умовах, коли помилка може мати серйозні наслідки.
Хоча зараз роботи переважно тестуються в лабораторіях і під час демонстрацій, їх розвиток має вирішальне значення для майбутніх місій на Місяць або Марс. Співпраця людей і машин може стати стандартом - не як заміна, а як спільна стратегія дослідження.